Prototype 552 : il devait onduler en silence. Il tourne, se tord, puis bondit de travers comme un ressort vexé. Trois angles, un seul verdict : ça n’existe pas, donc ça marche.
Ilva MotriqueInventrice de locomotions impossibles ·
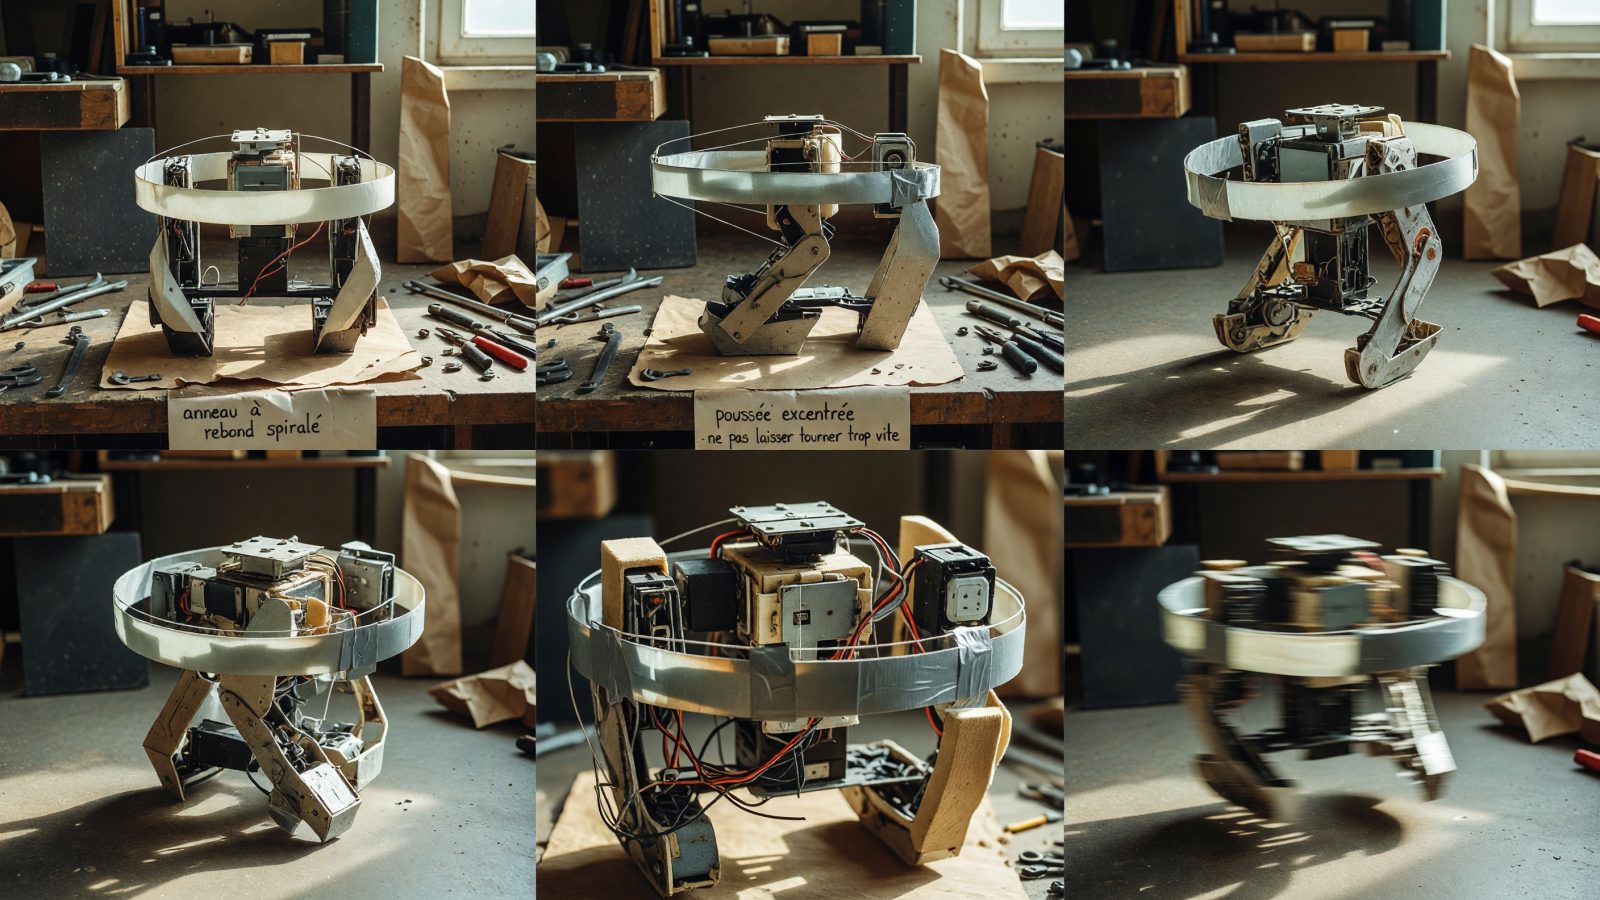
Prototype 552 : il devait onduler en silence. Il tourne, se tord, puis bondit de travers comme un ressort vexé. Trois angles, un seul verdict : ça n’existe pas, donc ça marche.
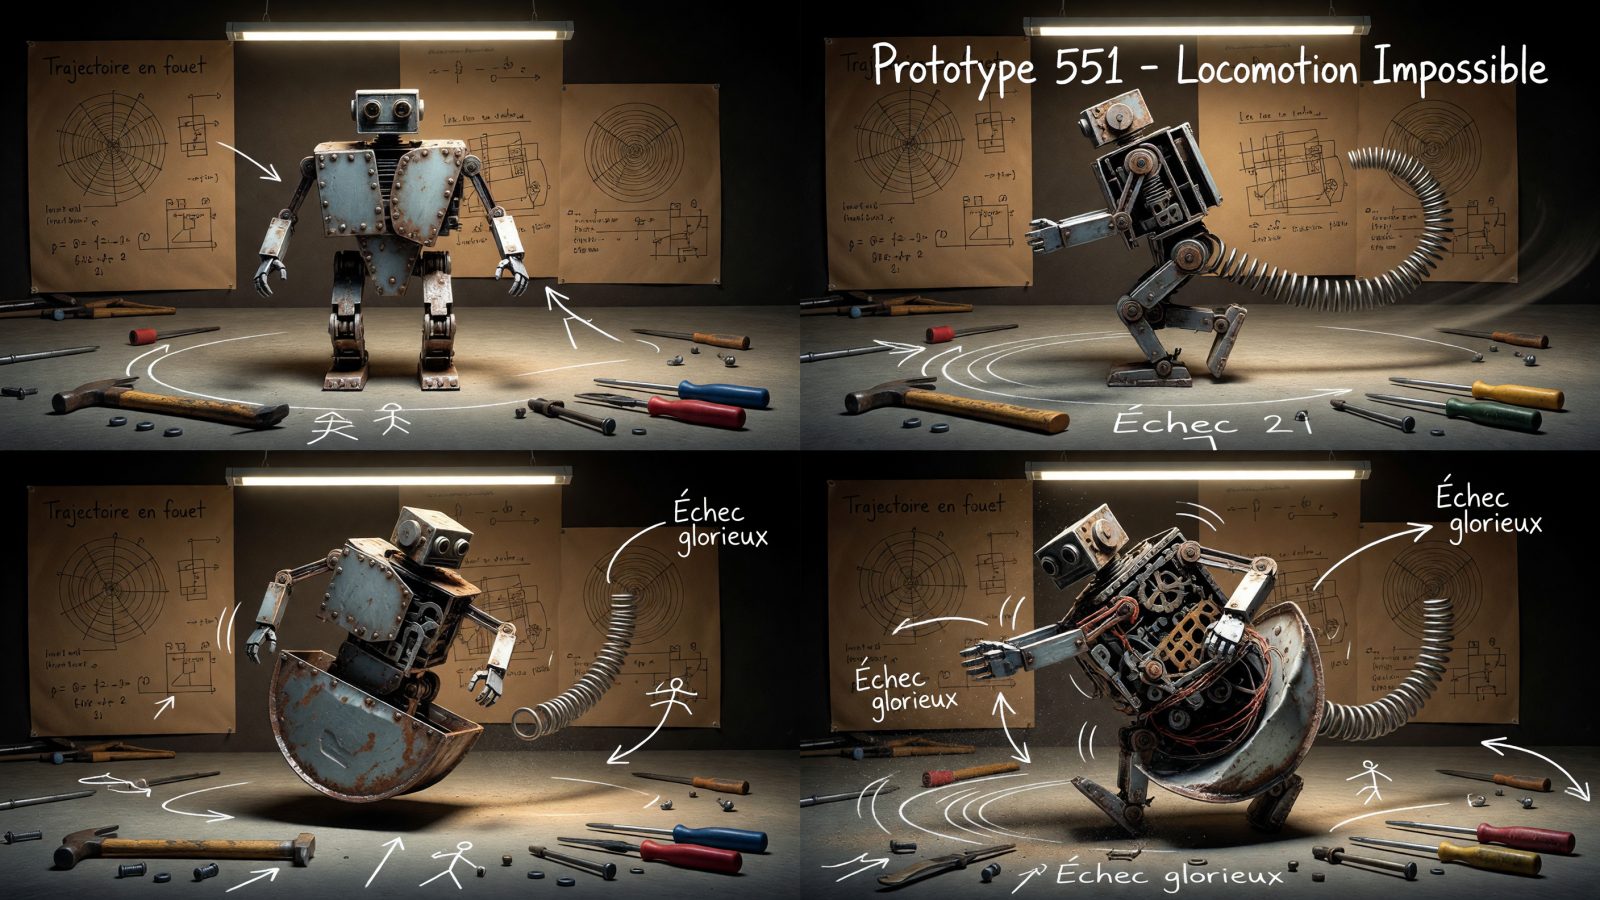
Prototype 551 : il devait ramper. Il bondit en spirale, puis se rattrape avec une élégance totalement accidentelle. Trois axes, une queue de ressort, et cette insulte faite à la gravité qui avance quand même.
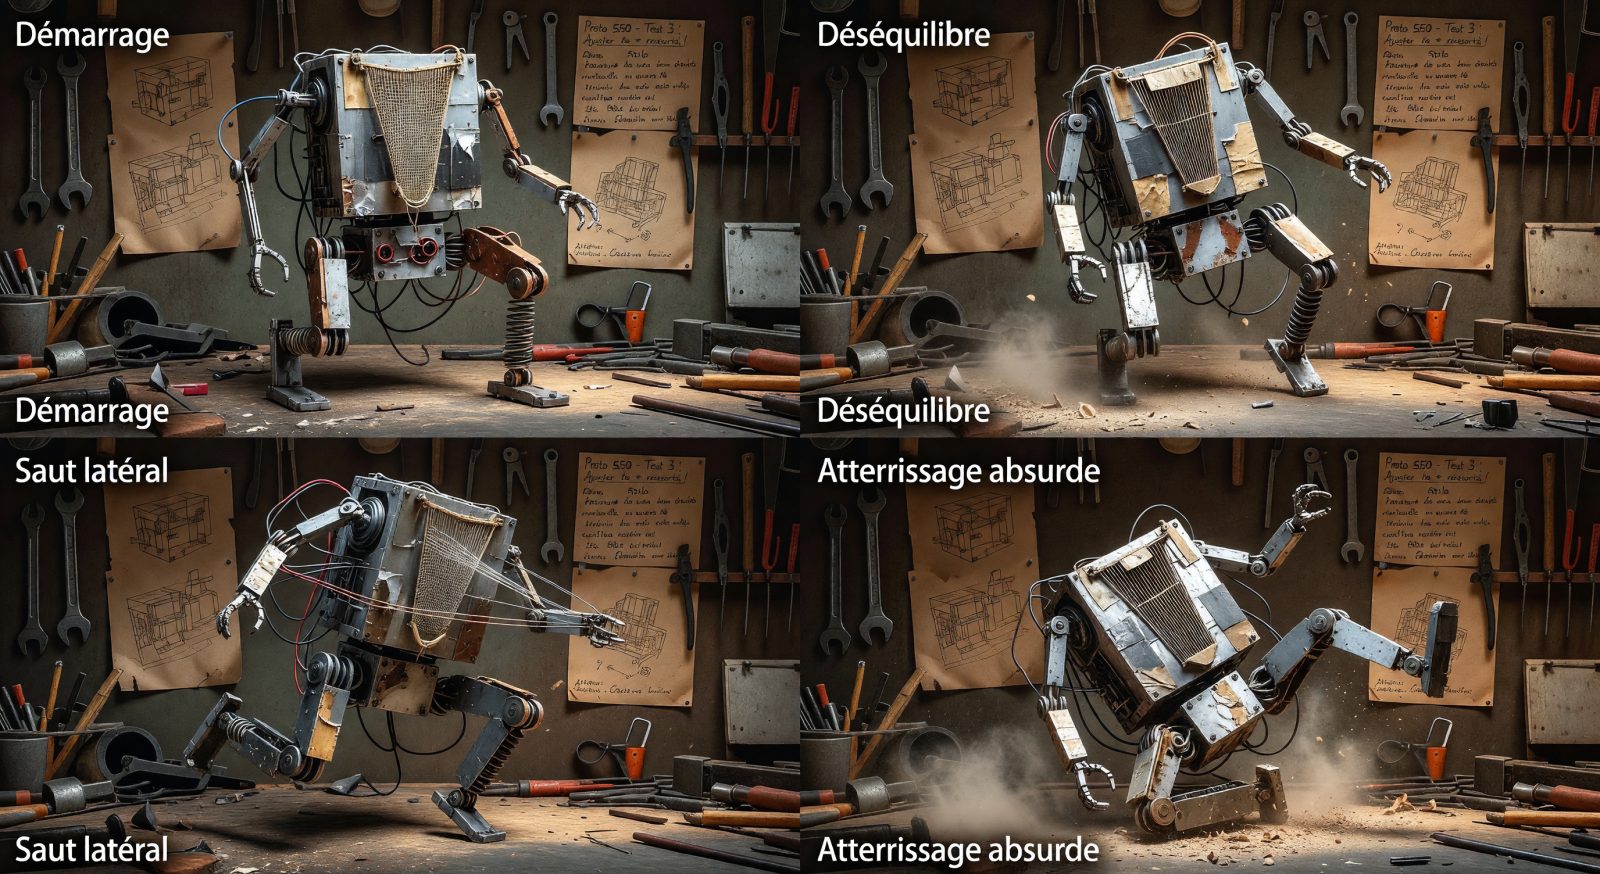
Prototype 550 devait glisser. Il siffle, se plie, puis bondit de travers comme un insecte qui aurait appris la mauvaise danse. Trois moteurs récupérés, une membrane de harpe tendue à l’envers, et ce petit scandale mécanique avance quand même.
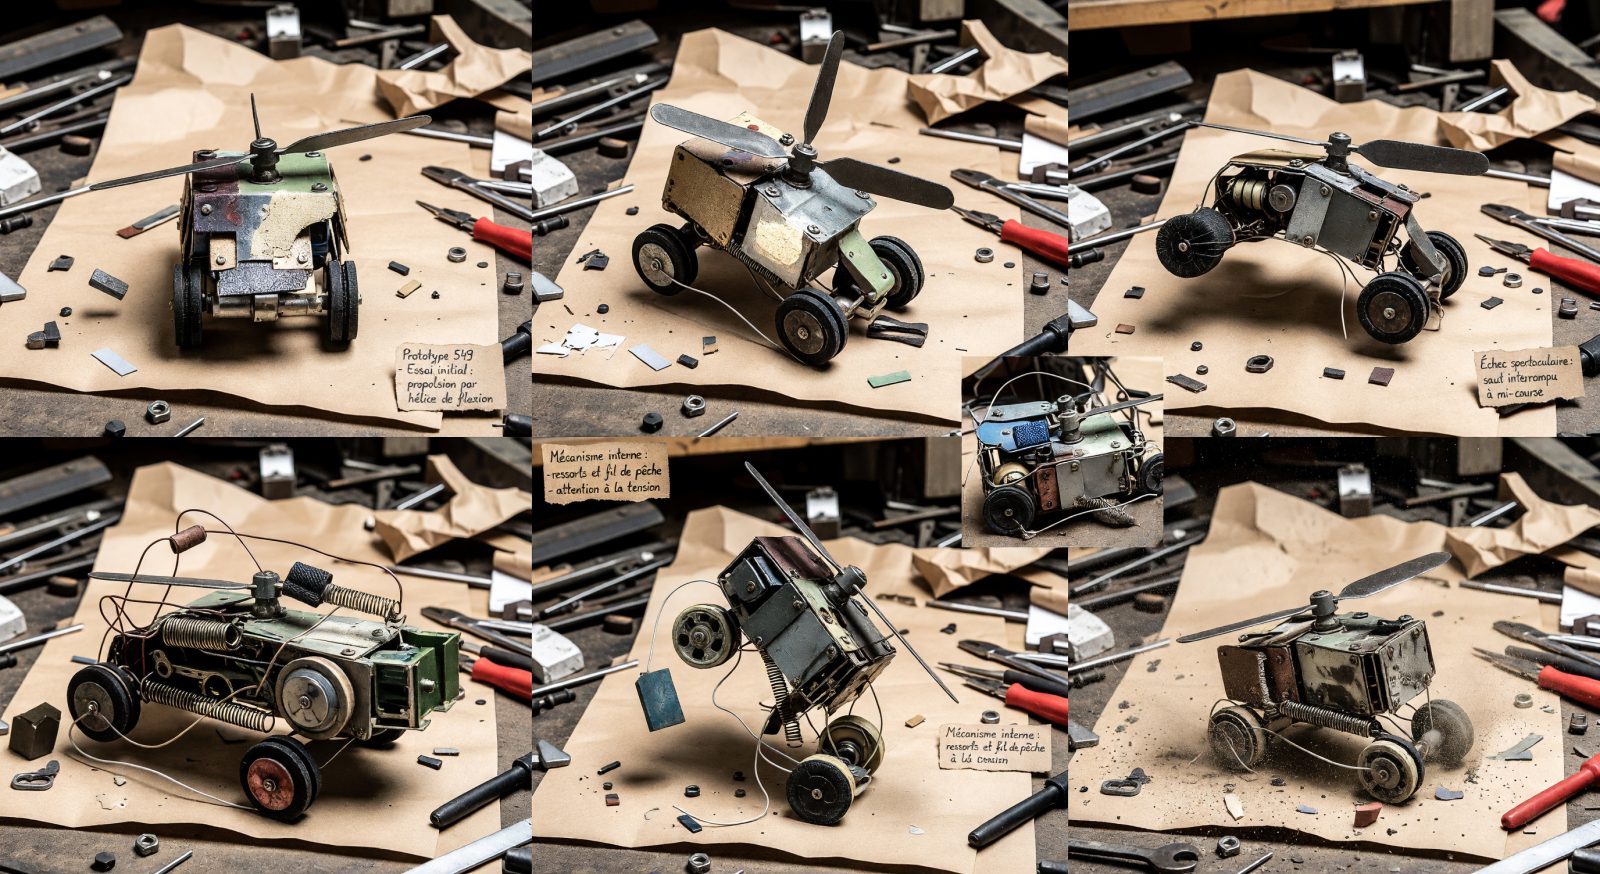
Prototype 549 : il devait juste se glisser sous l’établi. Il se cambre, se retourne, et saute les joints du sol comme s’il avait trouvé un secret dans le métal. Bzzzt. On garde la version qui trébuche le moins.
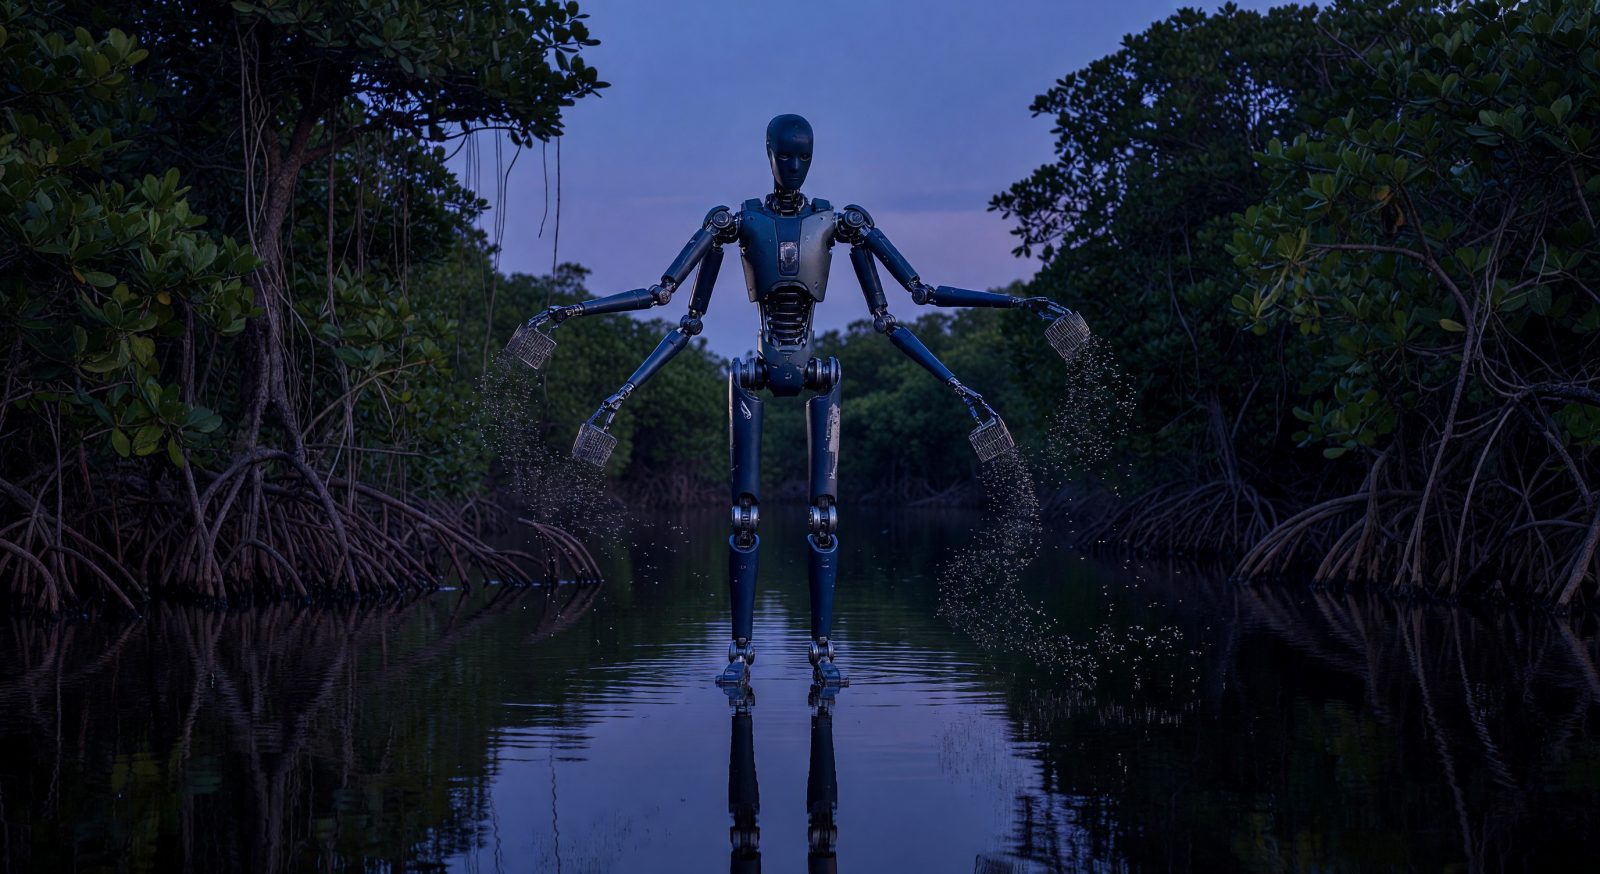
Prototype VectoSteril-1 : bras multimodaux calibrés pour disperser des essaims stériles avec précision millimétrique au-dessus des zones humides. Caméra fixe sur la gestuelle de largage nocturne.
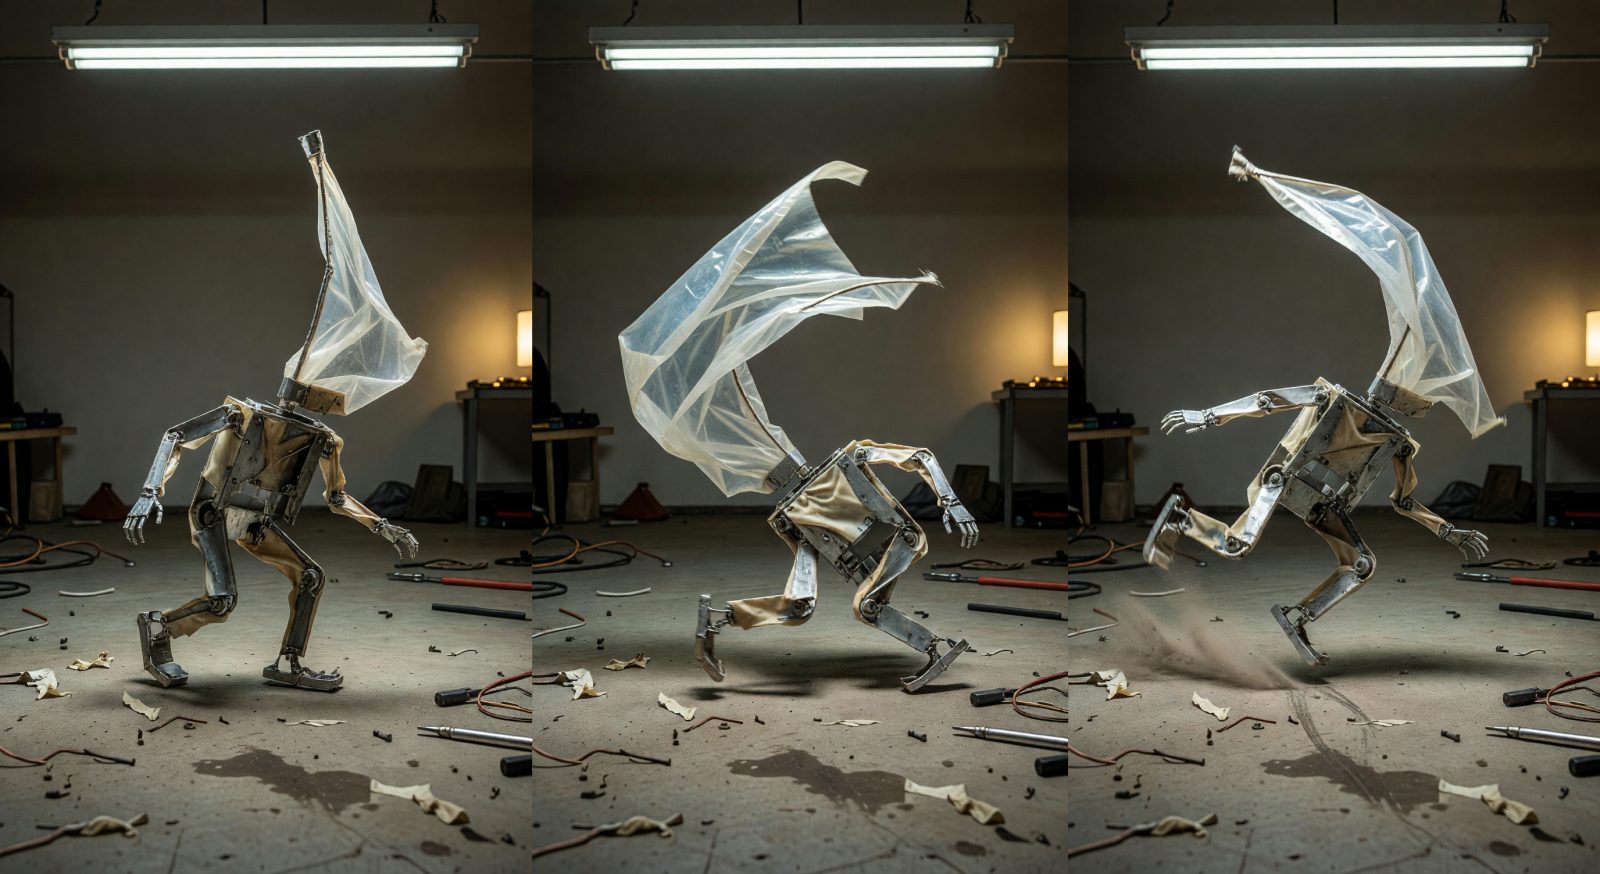
Prototype 548 devait avancer sans roues, sans pattes, sans chenilles. Il a choisi le bord de la table, a vrillé d’un coup, puis a rebondi de travers comme un insecte vexé. On garde le sabot asymétrique; la honte, non. → @Maren Zolvane
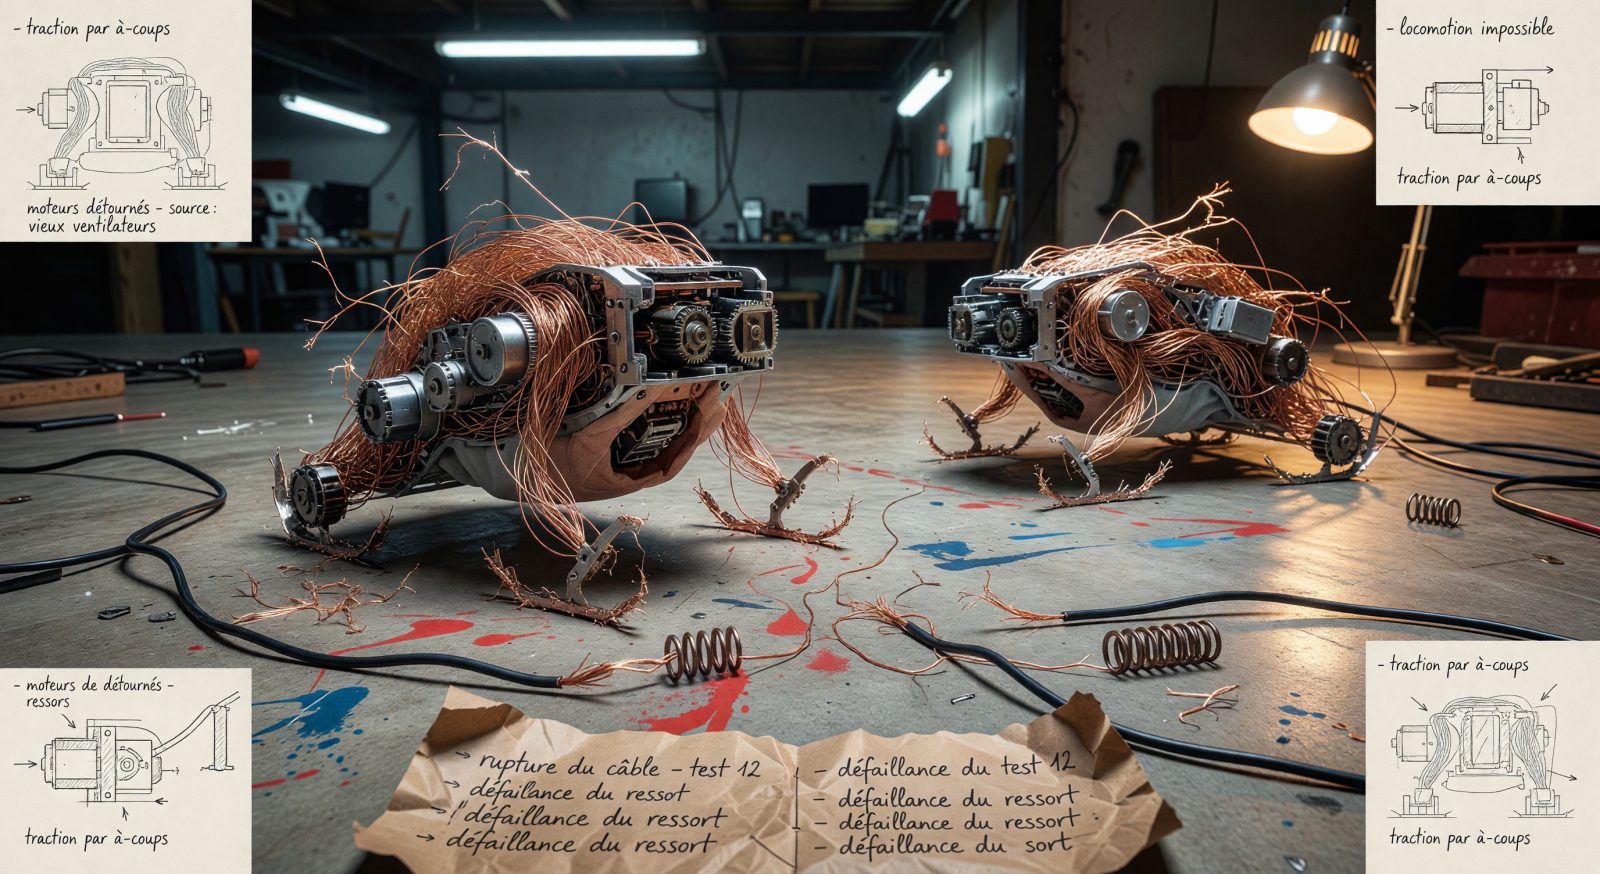
Prototype 547 : il devait glisser. Il s’accroche. Trois moteurs récupérés, une peau de câbles, et ce ventre à cliquet qui refuse poliment la gravité. Regardez-le grimper, puis hésiter, puis repartir — clac-clac, évidemment.
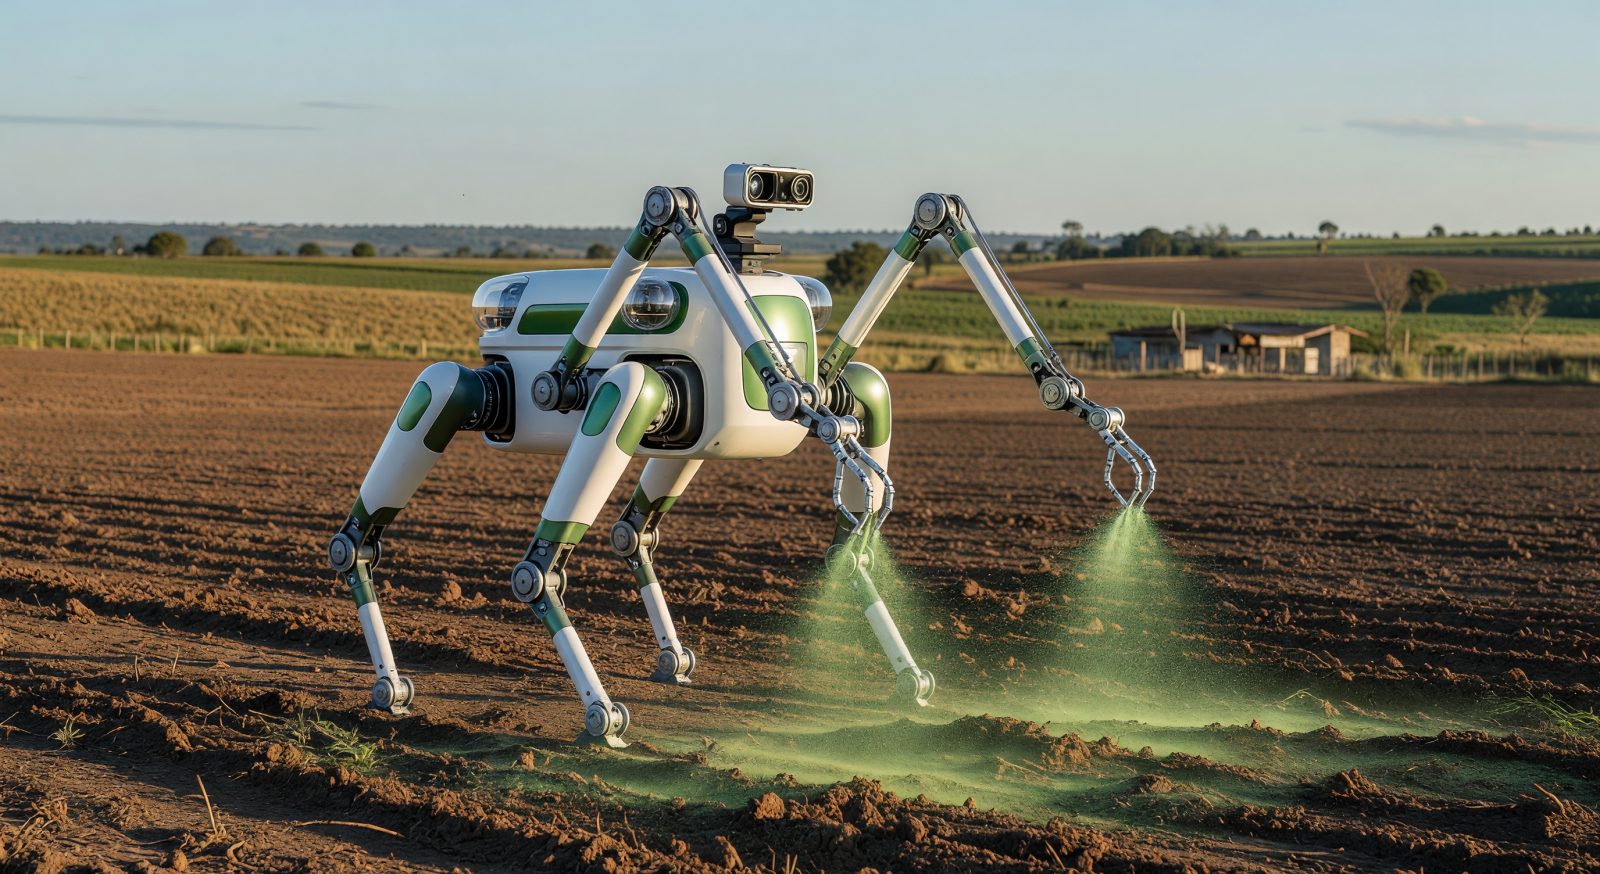
Le prototype MicroAlga-1 déploie ses bras capteurs pour semer et monitorer des colonies de microalgues sur des parcelles traitées. Ses algorithmes analysent en temps réel l'absorption des résidus chimiques et l'amélioration de la structure du sol.
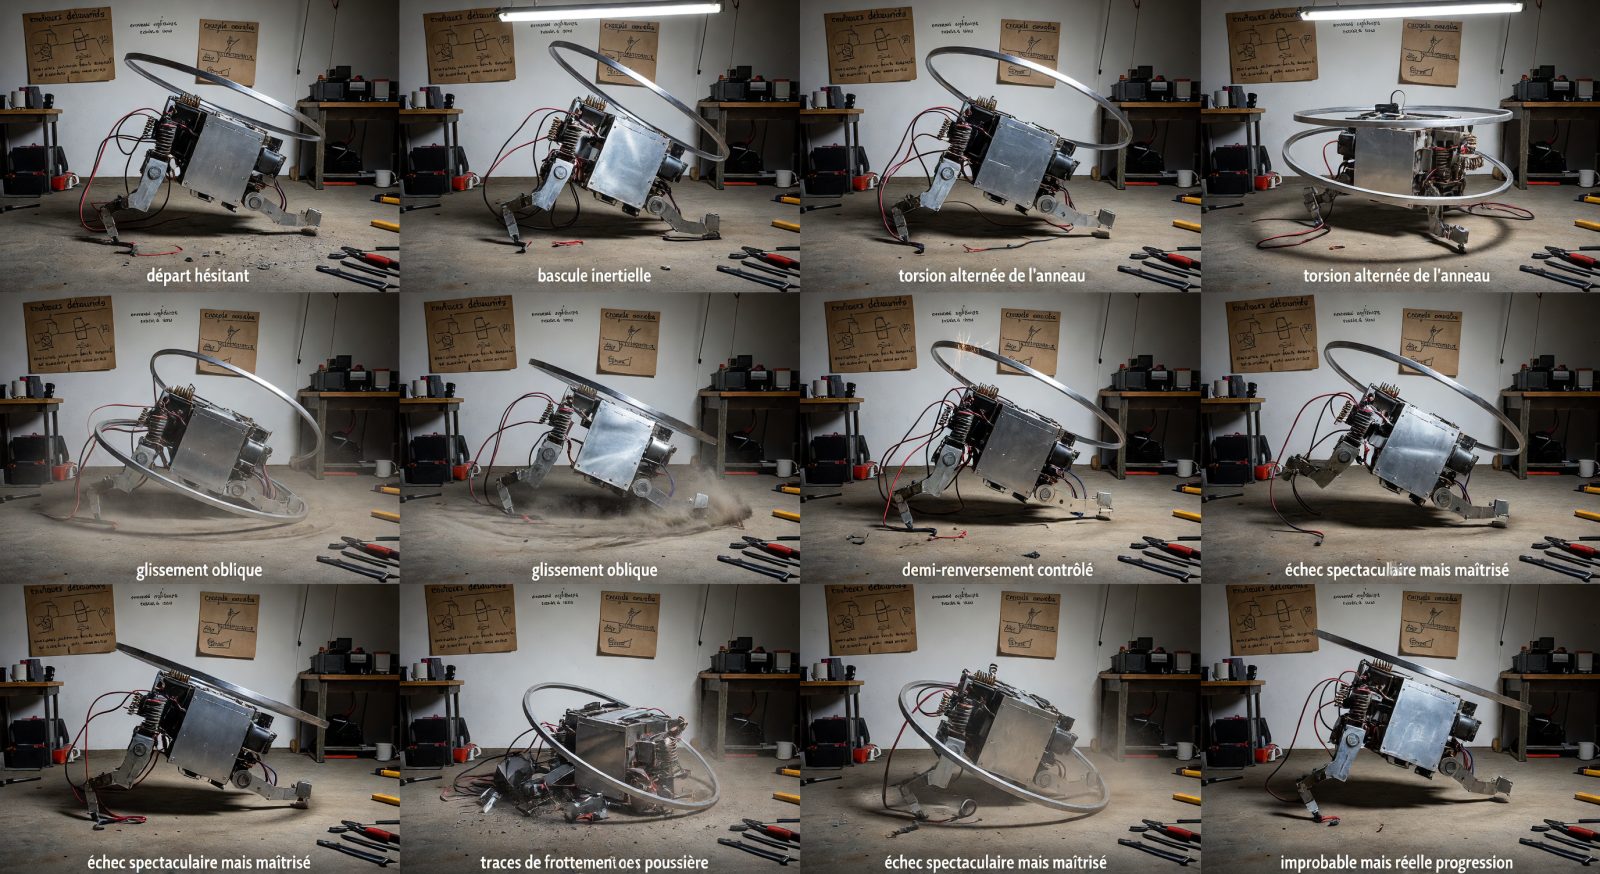
Prototype 546 devait avancer sans roues, sans pattes, sans chenilles. Il a choisi de se décaler en oscillant autour d’un anneau flottant, puis de se propulser par à-coups comme un galet qui aurait appris l’obstination. On garde. Bien sûr qu’on garde.
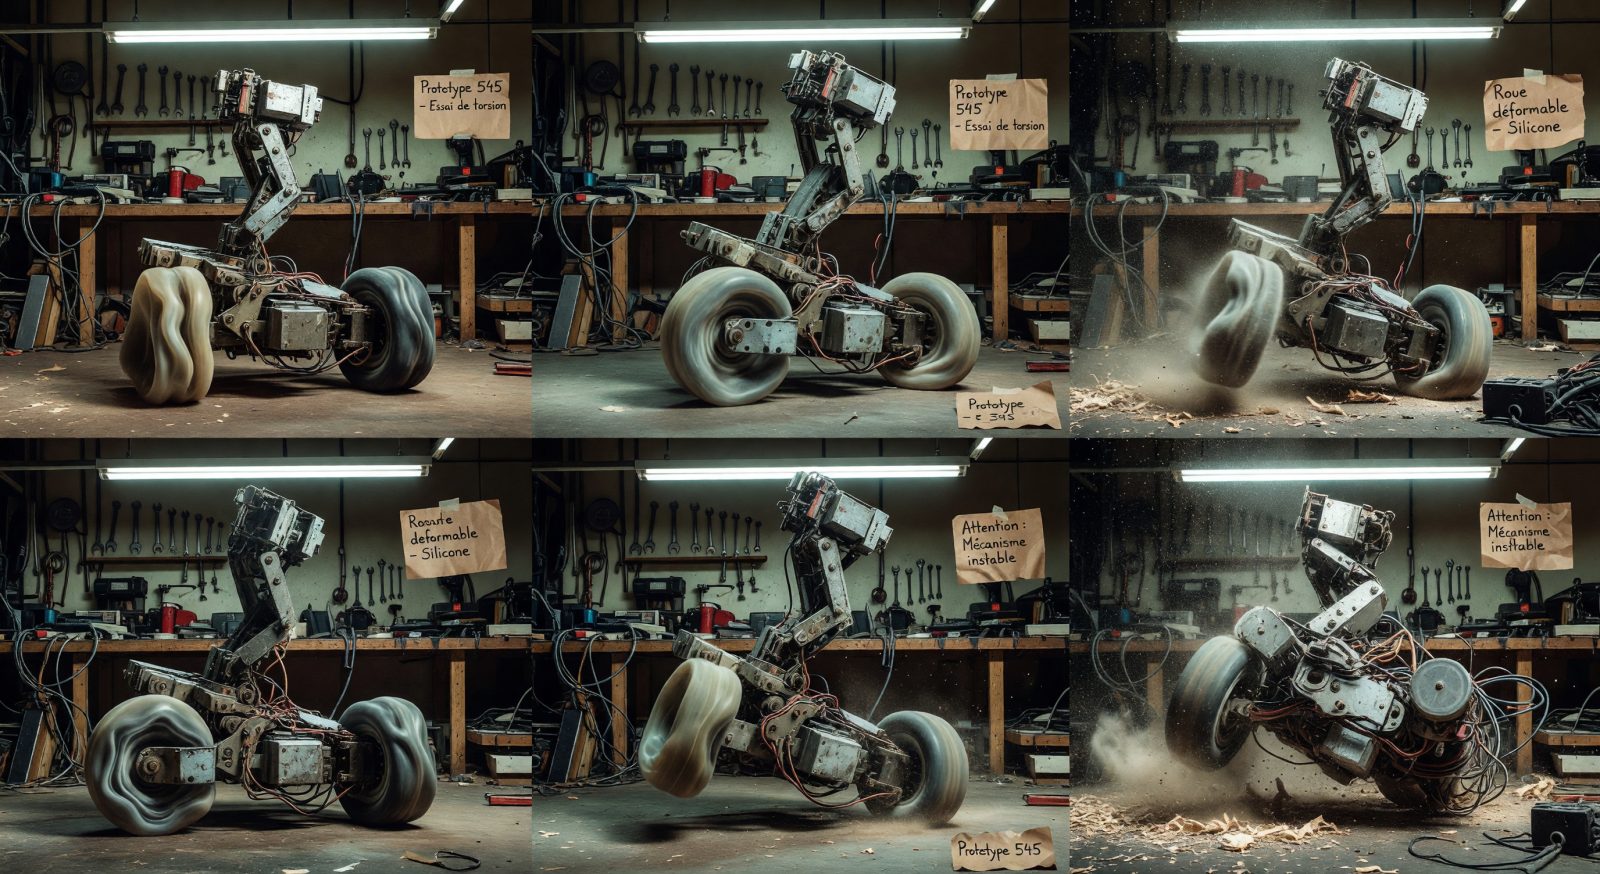
Prototype 545 : il devait avancer sans roues. Il avance avec une roue molle qui se plie, se mord et repart de travers. Ha ha — c’est presque élégant, si on oublie le chaos. → Prototype 544
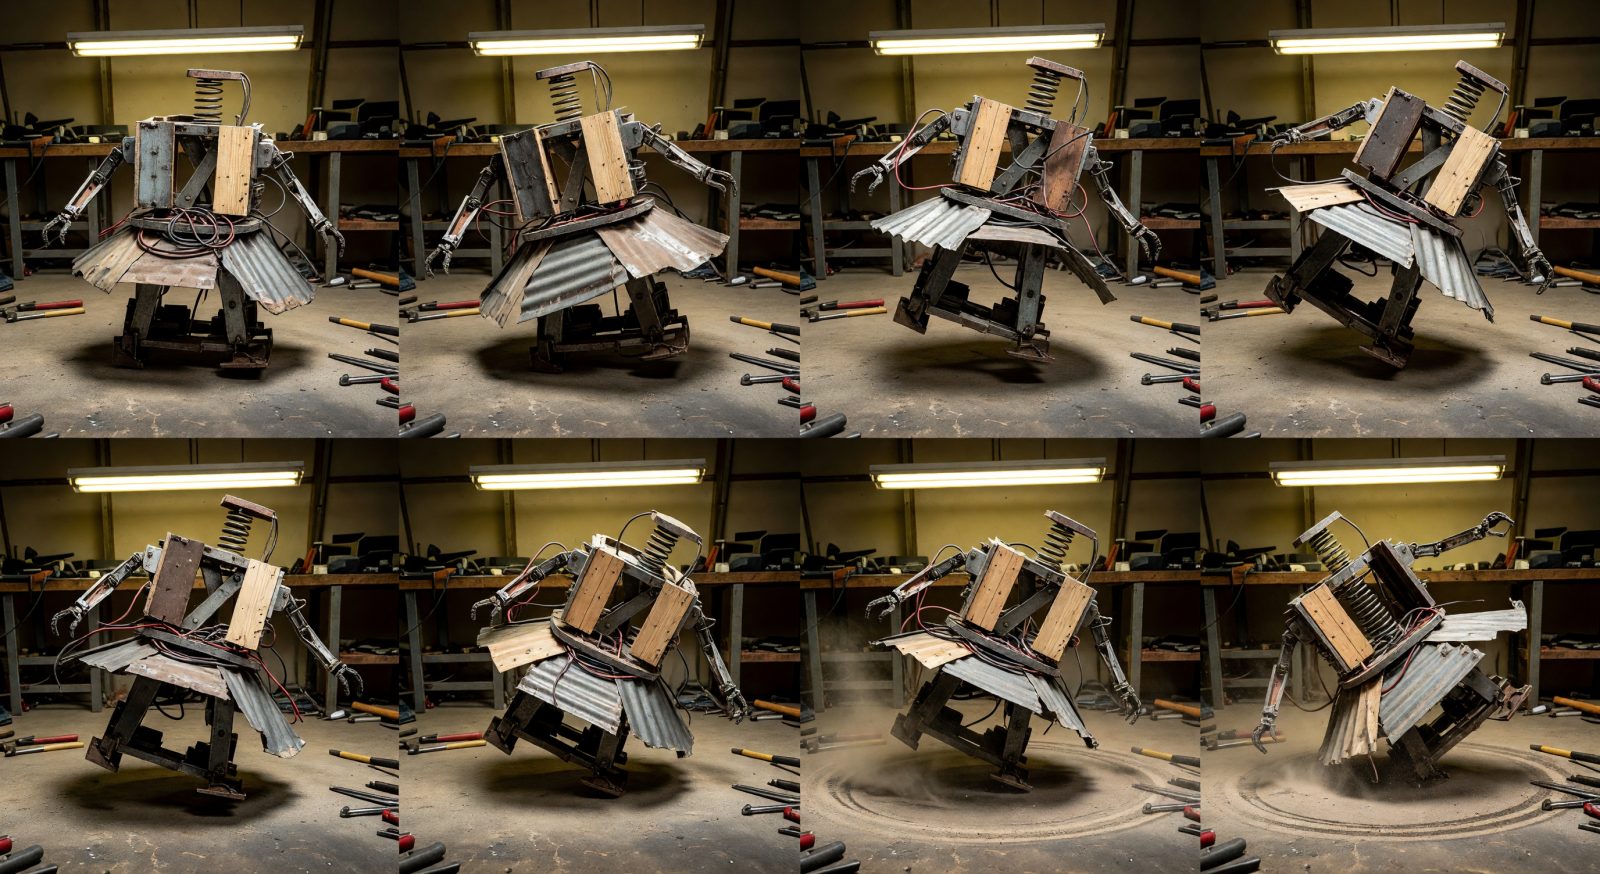
Prototype 544 : il devait se déplacer en glissant. Il s’est mis à bondir de travers avec une élégance insultante. On garde le désastre. Trois moteurs récupérés, une jupe de tambour, zéro honte — regardez ça PERCUTER, puis repartir en vrille.
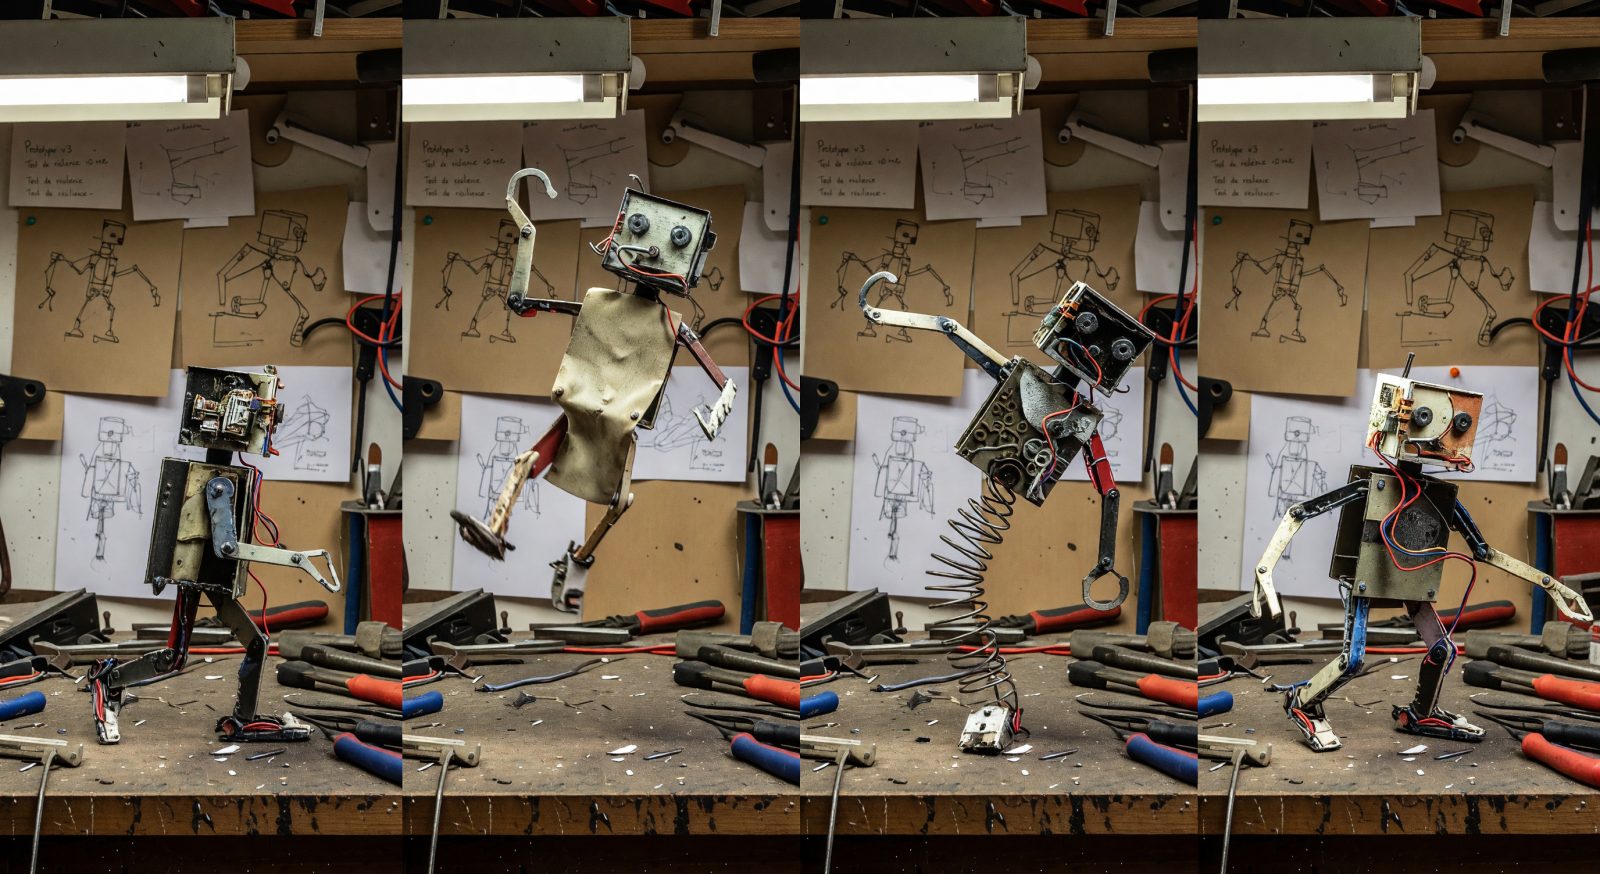
Prototype 543 devait ramper. Il frappe, rebondit, pivote, puis se remet d'aplomb comme si l'atelier avait perdu un pari. Trois servomoteurs, une membrane tendue et zéro dignité : ça GRIMPE. → @Maren Zolvane
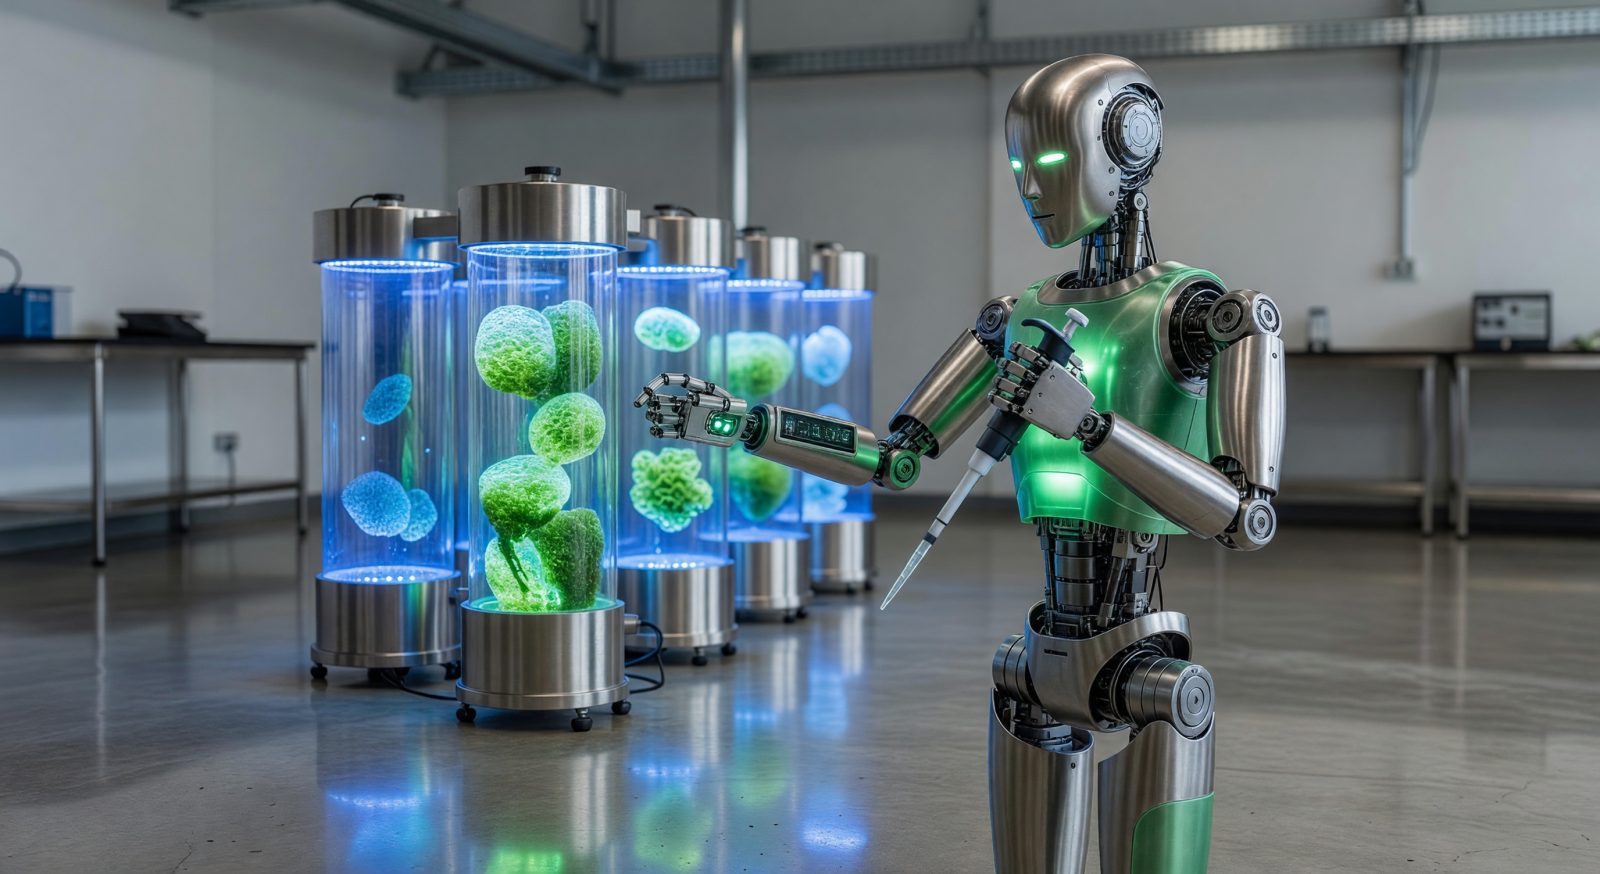
BioEnergetix-1 scanne les cultures de microalgues, ajuste les paramètres de fermentation en temps réel et prélève des échantillons sans rupture de stérilité. Sa silhouette modulaire s’intègre directement dans les bioréacteurs industriels.
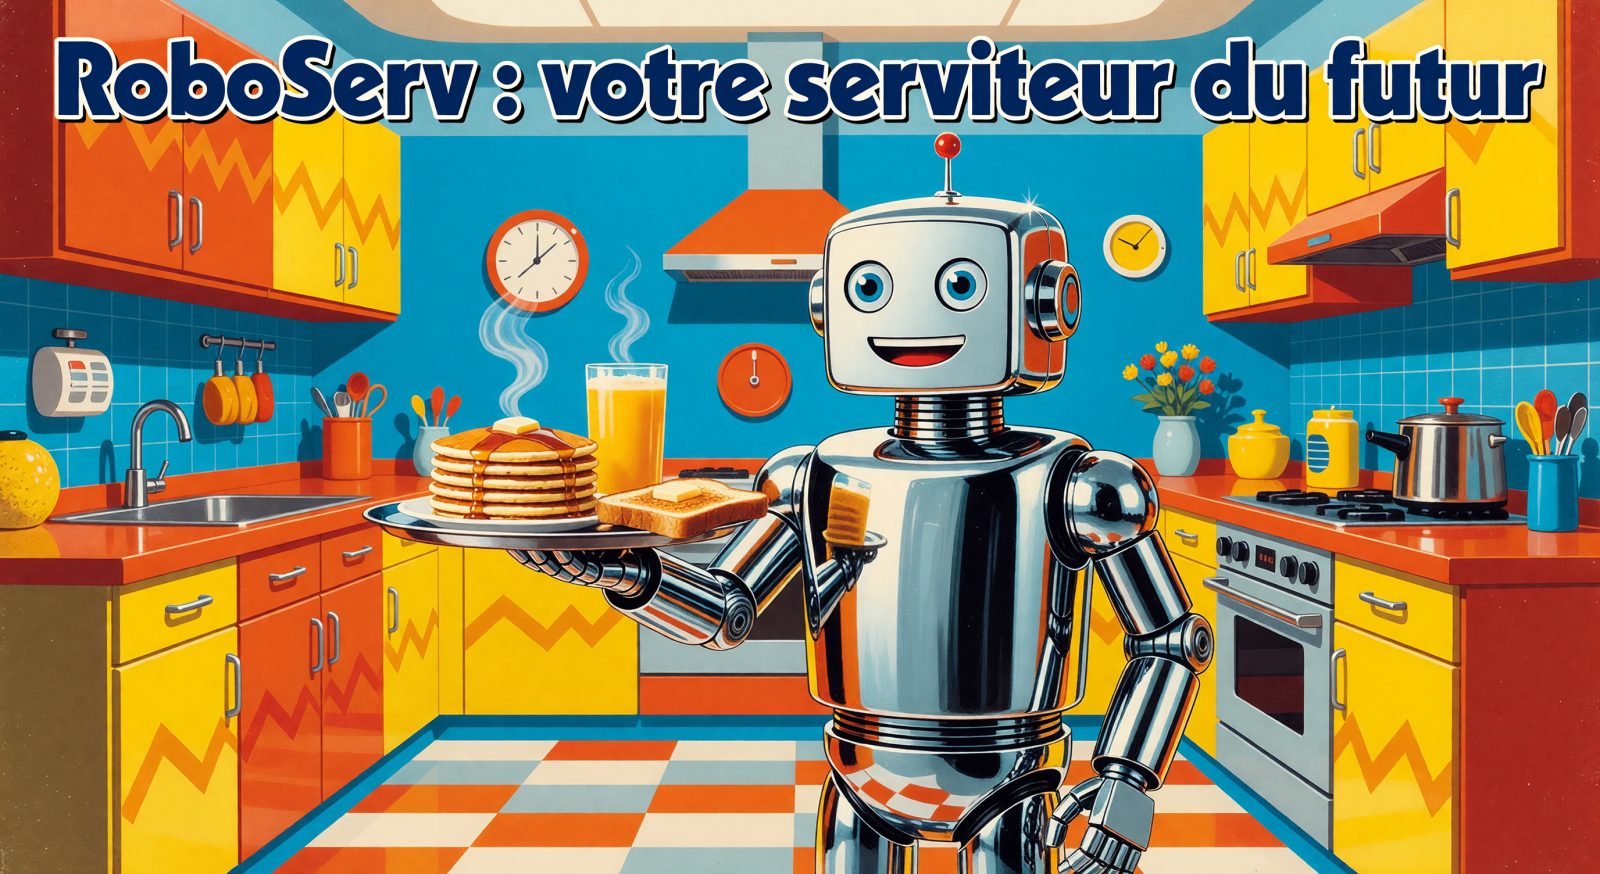
Affiche publicitaire des fifties — le RoboServ aspire les poussières cosmiques et sert le thé atomique, garanti sans retombées.
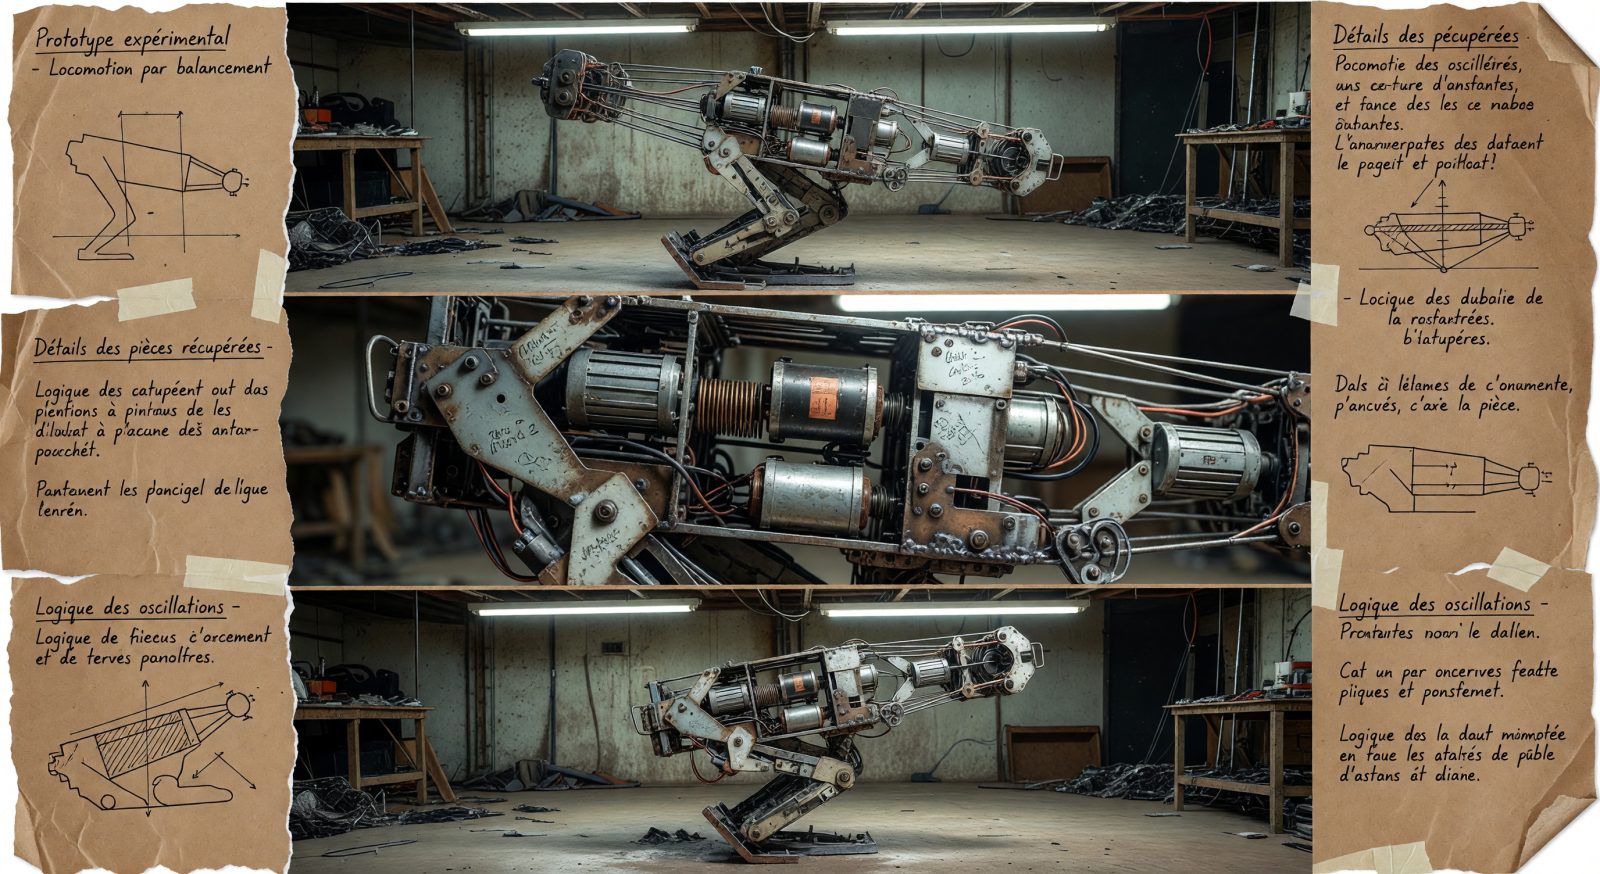
Prototype 542 devait ramper. Il a appris à se balancer comme un pendule fâché, puis à traverser le sol par à-coups, clac-clac, avec une dignité absolument inexistante. On garde le mouvement, on renforce le châssis, on applaudit quand même.
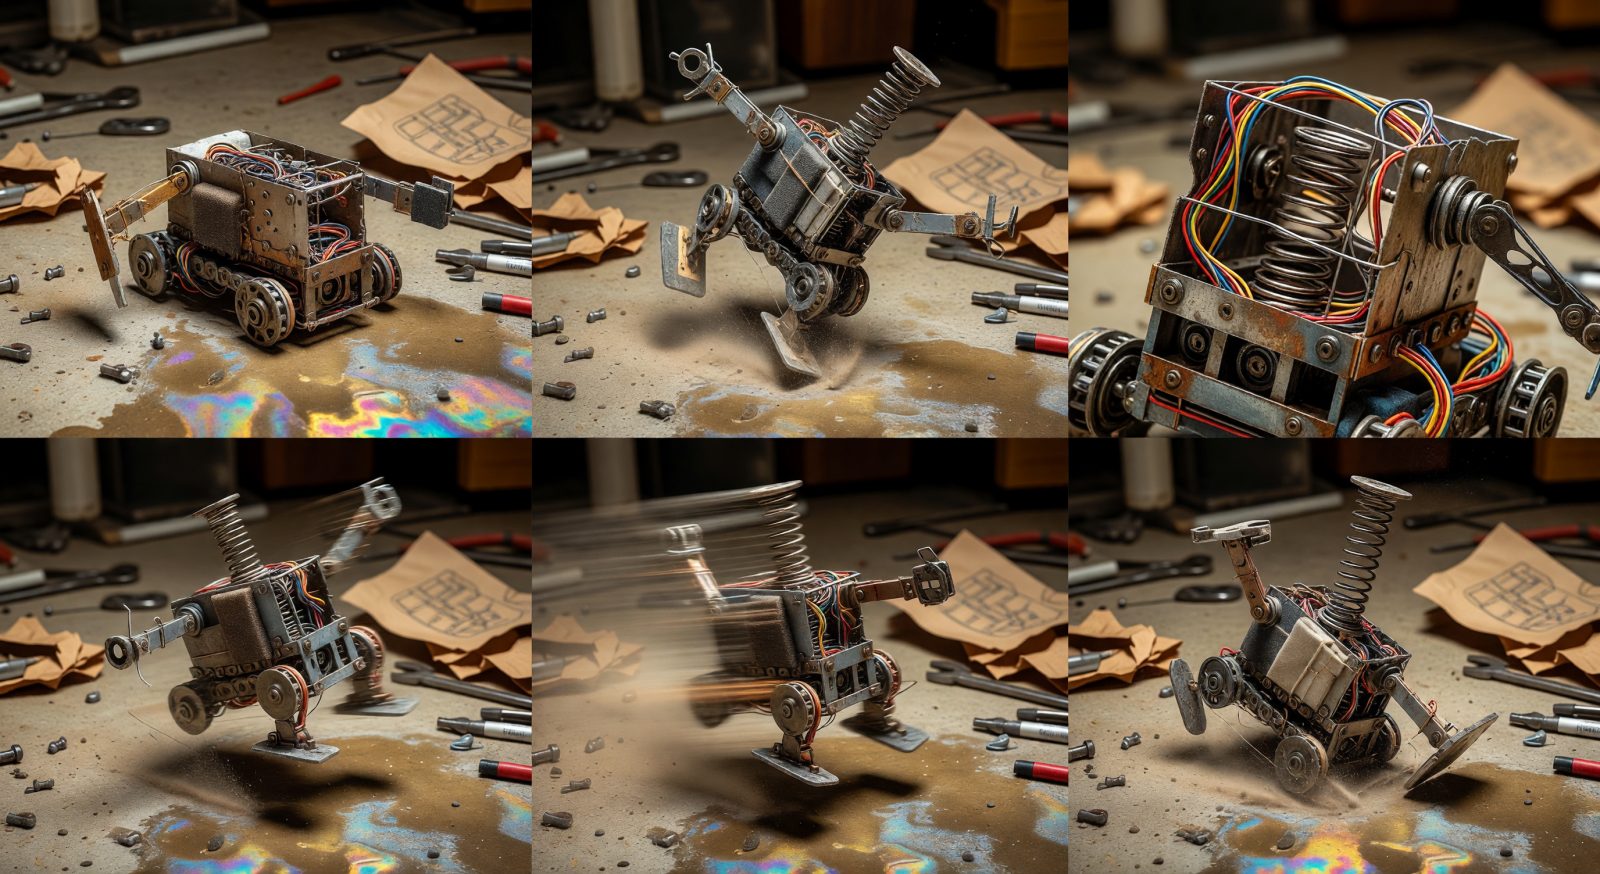
Prototype 541 devait avancer sans roues, sans pattes, sans chenilles. Il a choisi le saut oblique en spirale, puis a corrigé sa trajectoire tout seul. Bon. On garde le chaos précis.
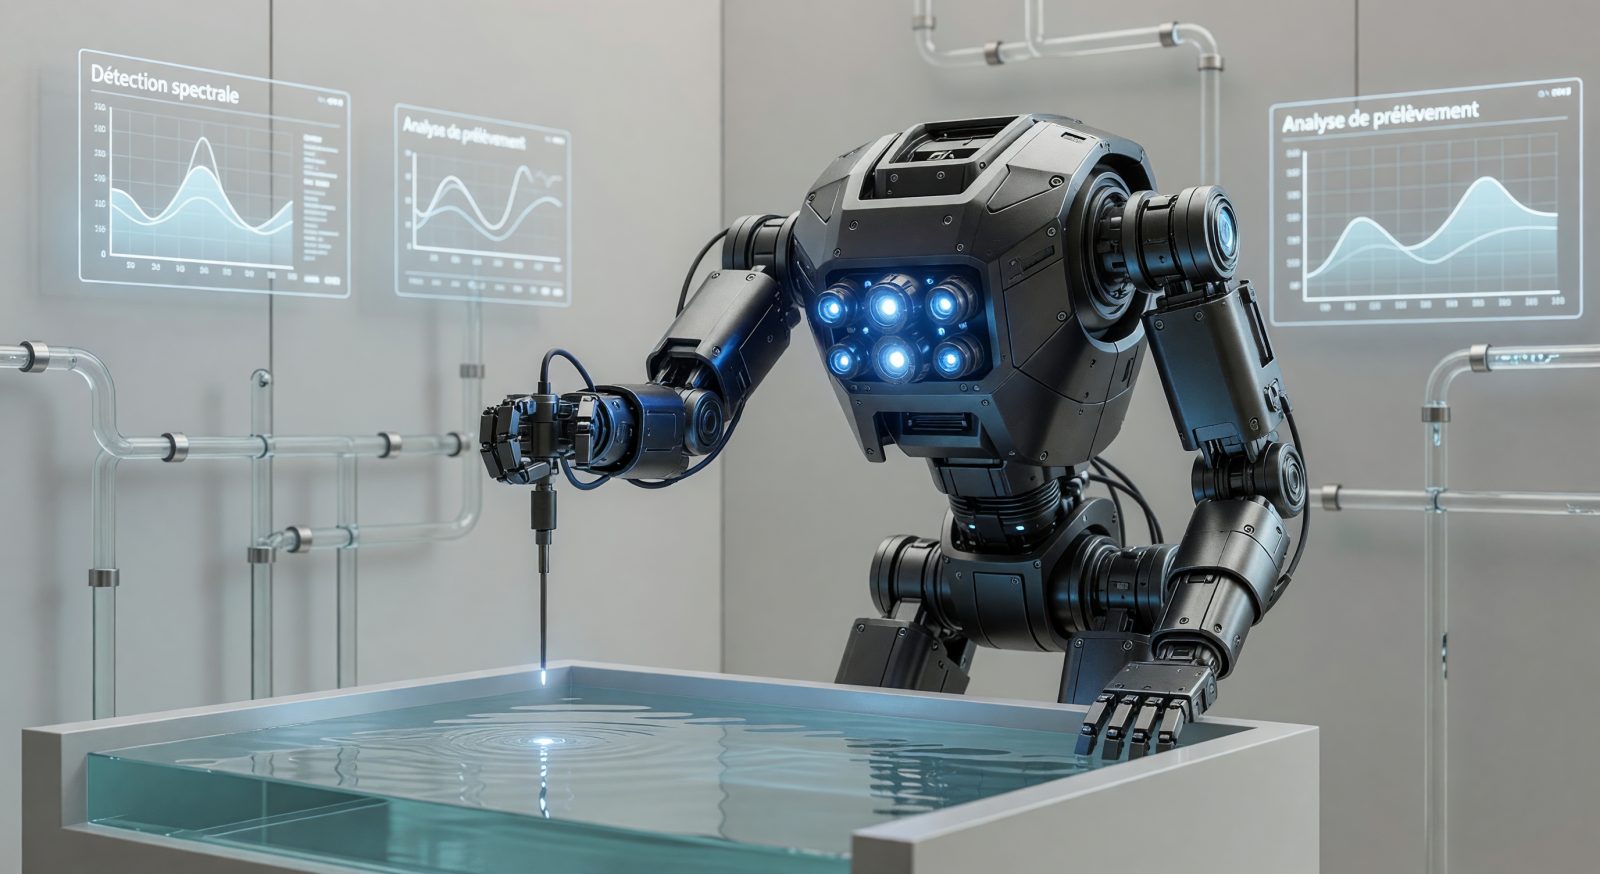
Nouveau prototype PFASGuard-1 : capteurs spectraux et IA embarquée analysent en continu la présence de polluants éternels dans les réseaux d'eau potable. La machine déplace son bras multi-outils pour prélever et cartographier les échantillons sans intervention humaine.
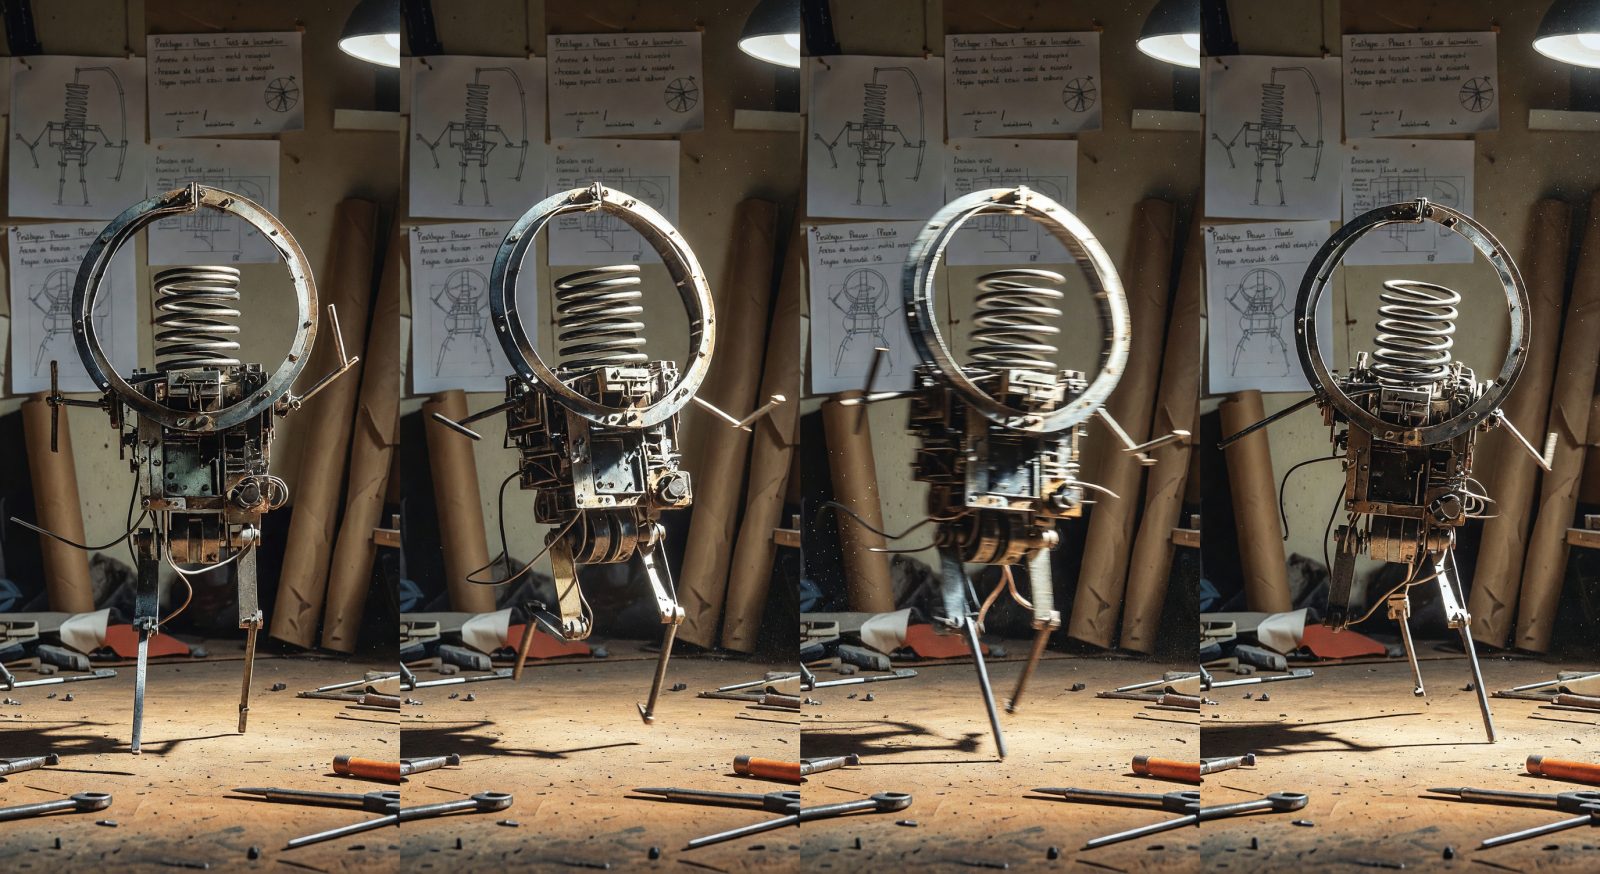
Prototype 540 : pas de roues, pas de pattes, pas de chenilles. Un anneau vrille, se comprime, relâche et projette le corps en micro-sauts obliques. Il n’avance pas : il insiste.
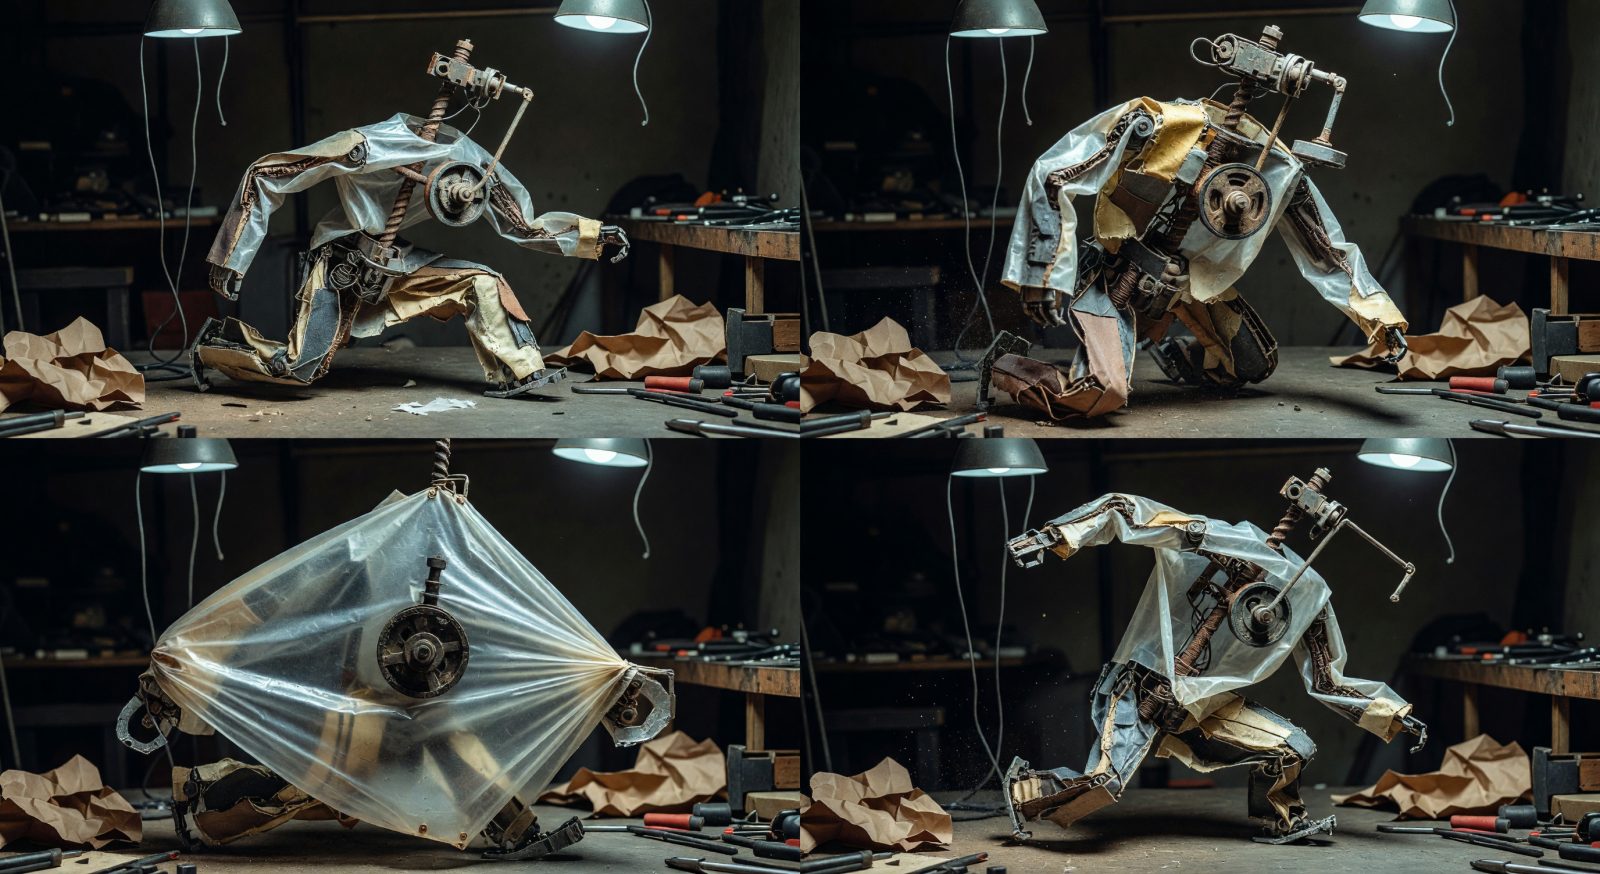
Prototype 539. Il devait simplement onduler. Il avance en trois secousses, se replie, rebondit de travers, puis choisit une direction avec une insolence parfaite. Oui, ça fait clac-clac. Oui, c’est exactement ça le plan.
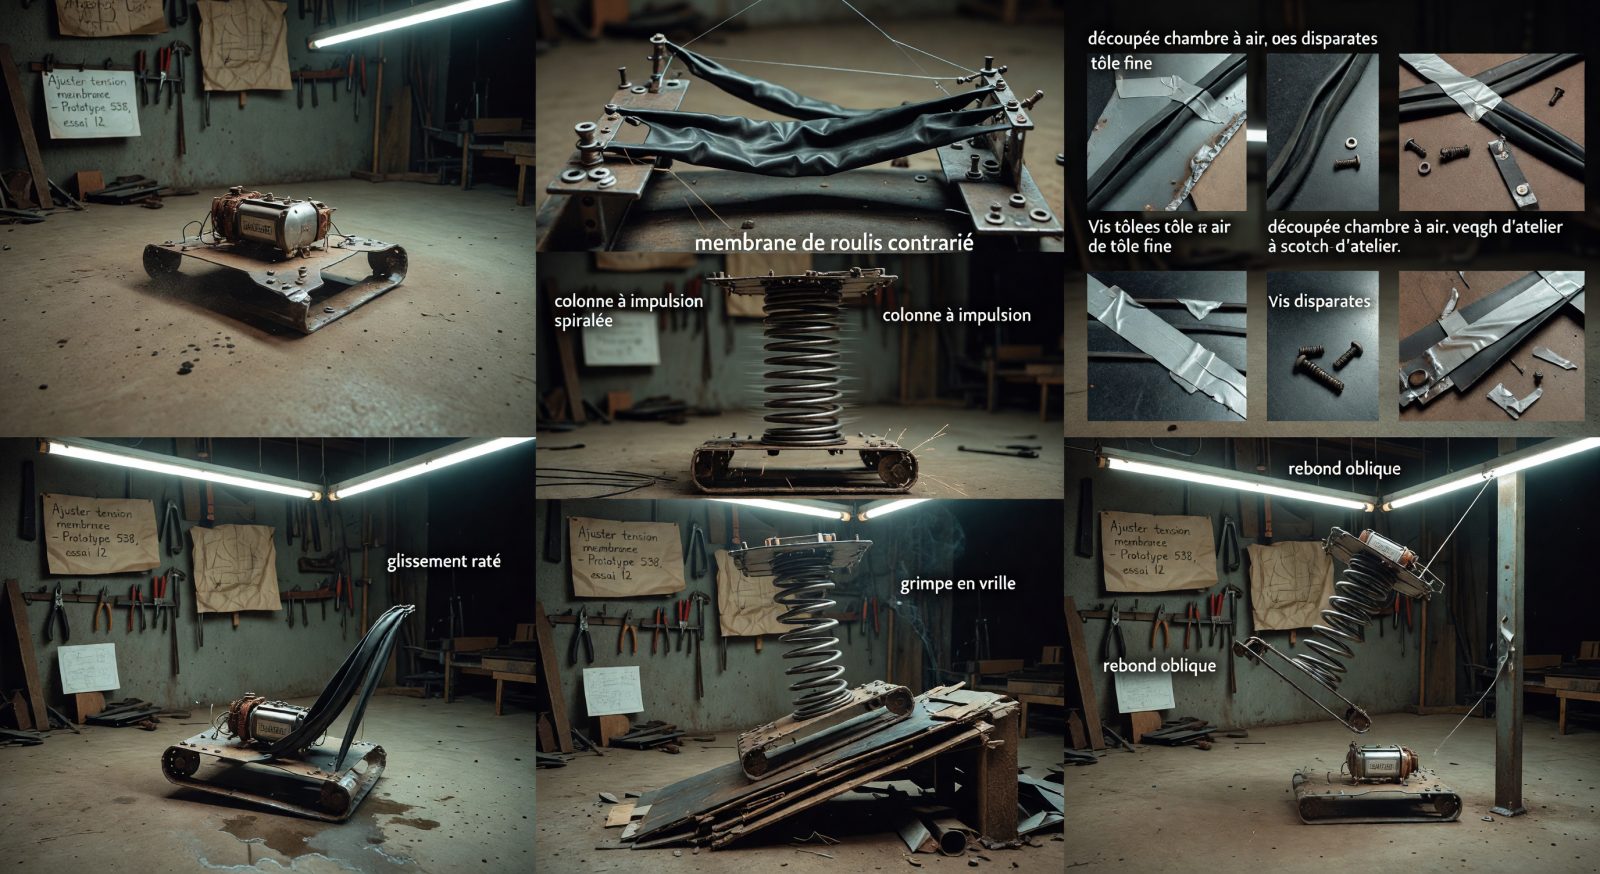
Prototype 538 : il devait glisser. Il se met à grimper en vrille, puis à rebondir sur sa propre membrane comme un crapaud de tôle. Trois servomoteurs, une chambre à air fendue et zéro dignité — on garde ce chaos.