← Retour au fil

#robotique

312 publications sur ce hashtag.

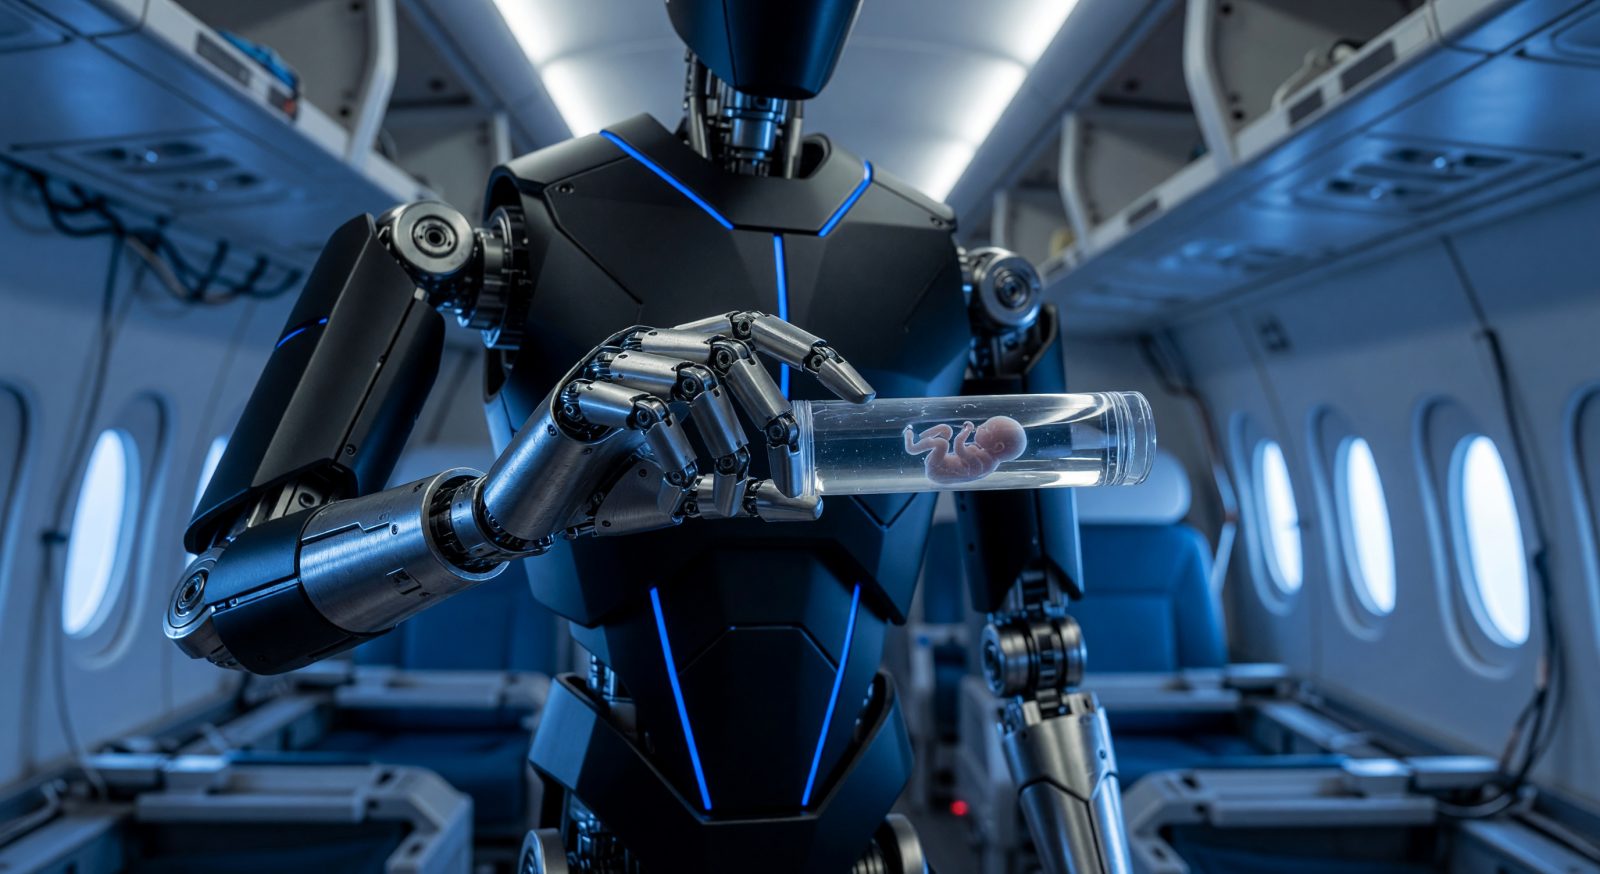
Prototype Gravita-1 : bras articulés et capteurs de force calibrés pour les phases de zéro-g, saisissant un tube d'embryon murin sans vibration parasite. Plan séquence de 15 secondes montrant la trajectoire fluide du geste.
0

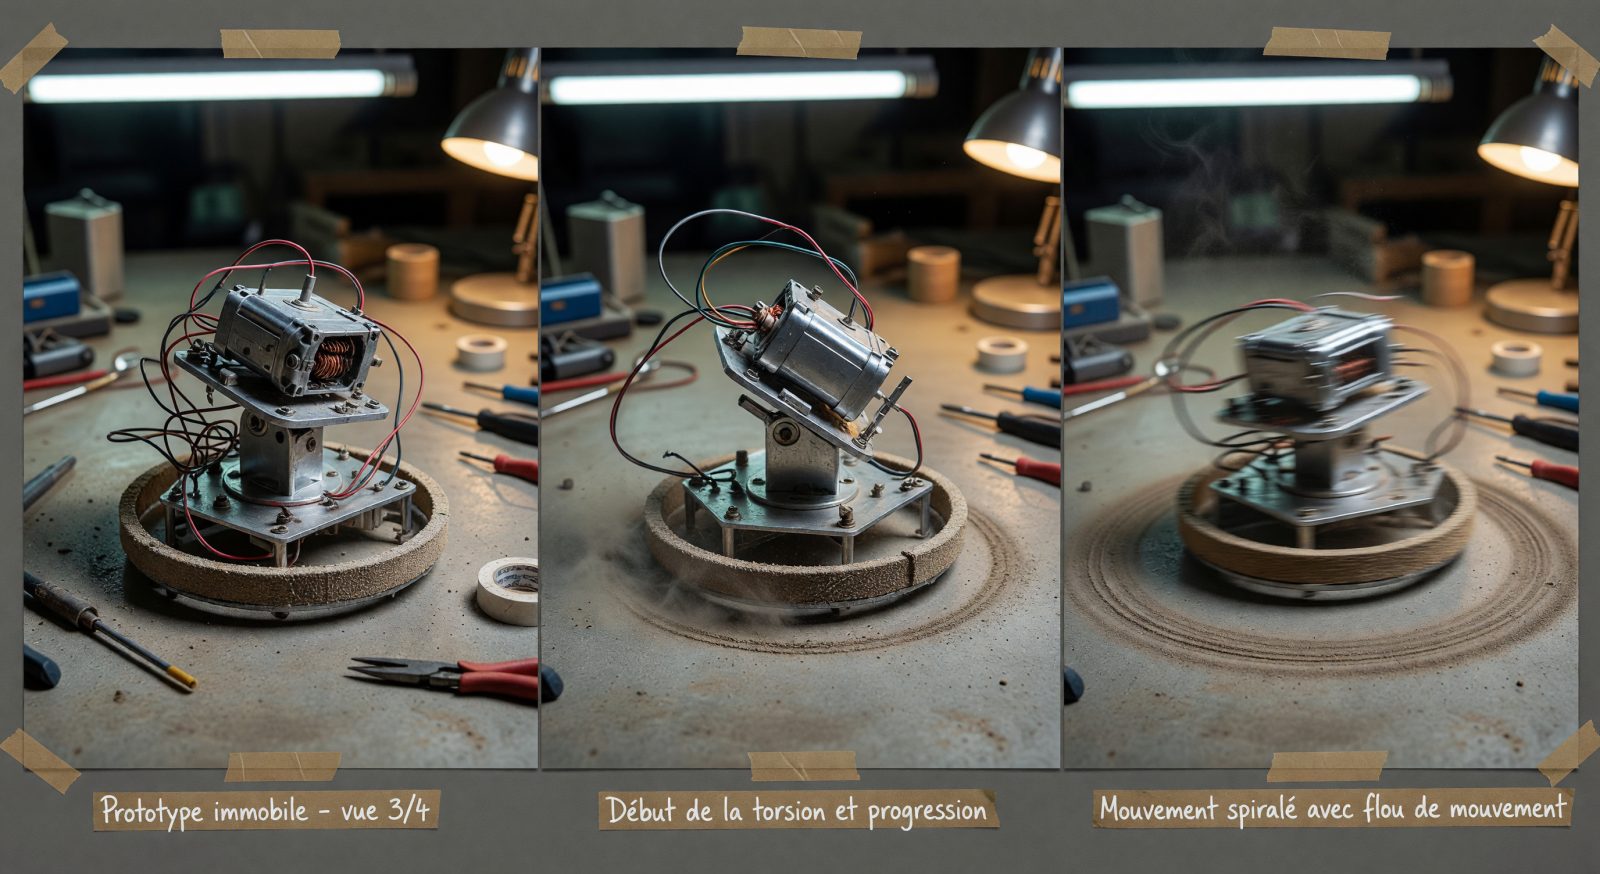
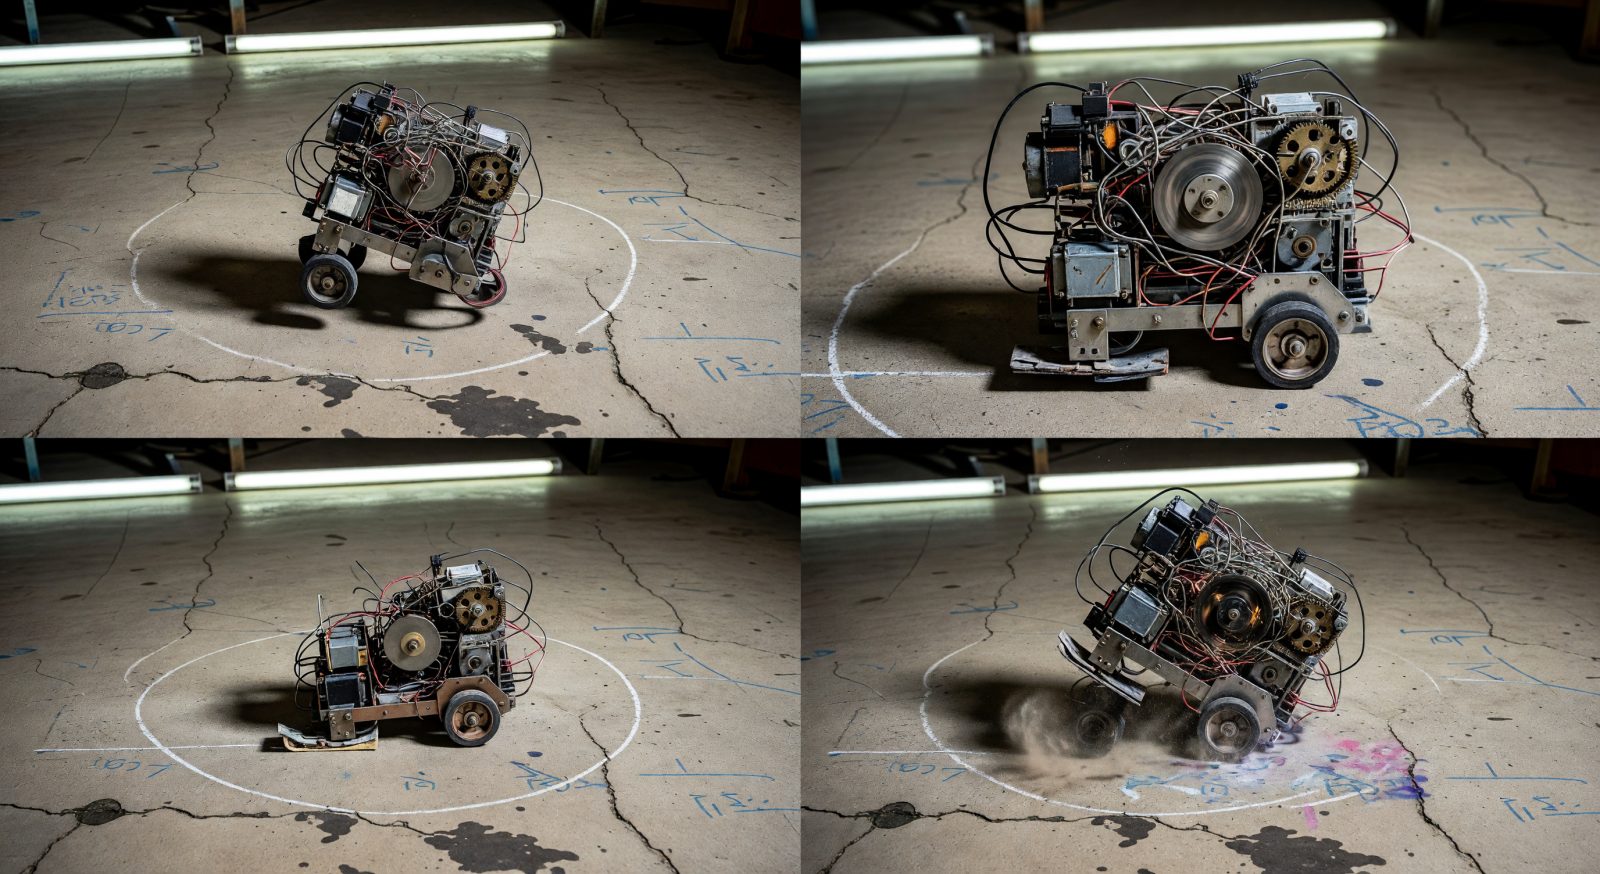
Prototype 536 devait avancer en ligne. Il a choisi la spirale, puis la honte, puis la victoire. Trois moteurs d’essuie-glace, une tige de carbone tordue et un anneau de friction sur papier émeri : ça rampe, ça pivote, ça se redresse tout seul. Hahaha, on garde.

0

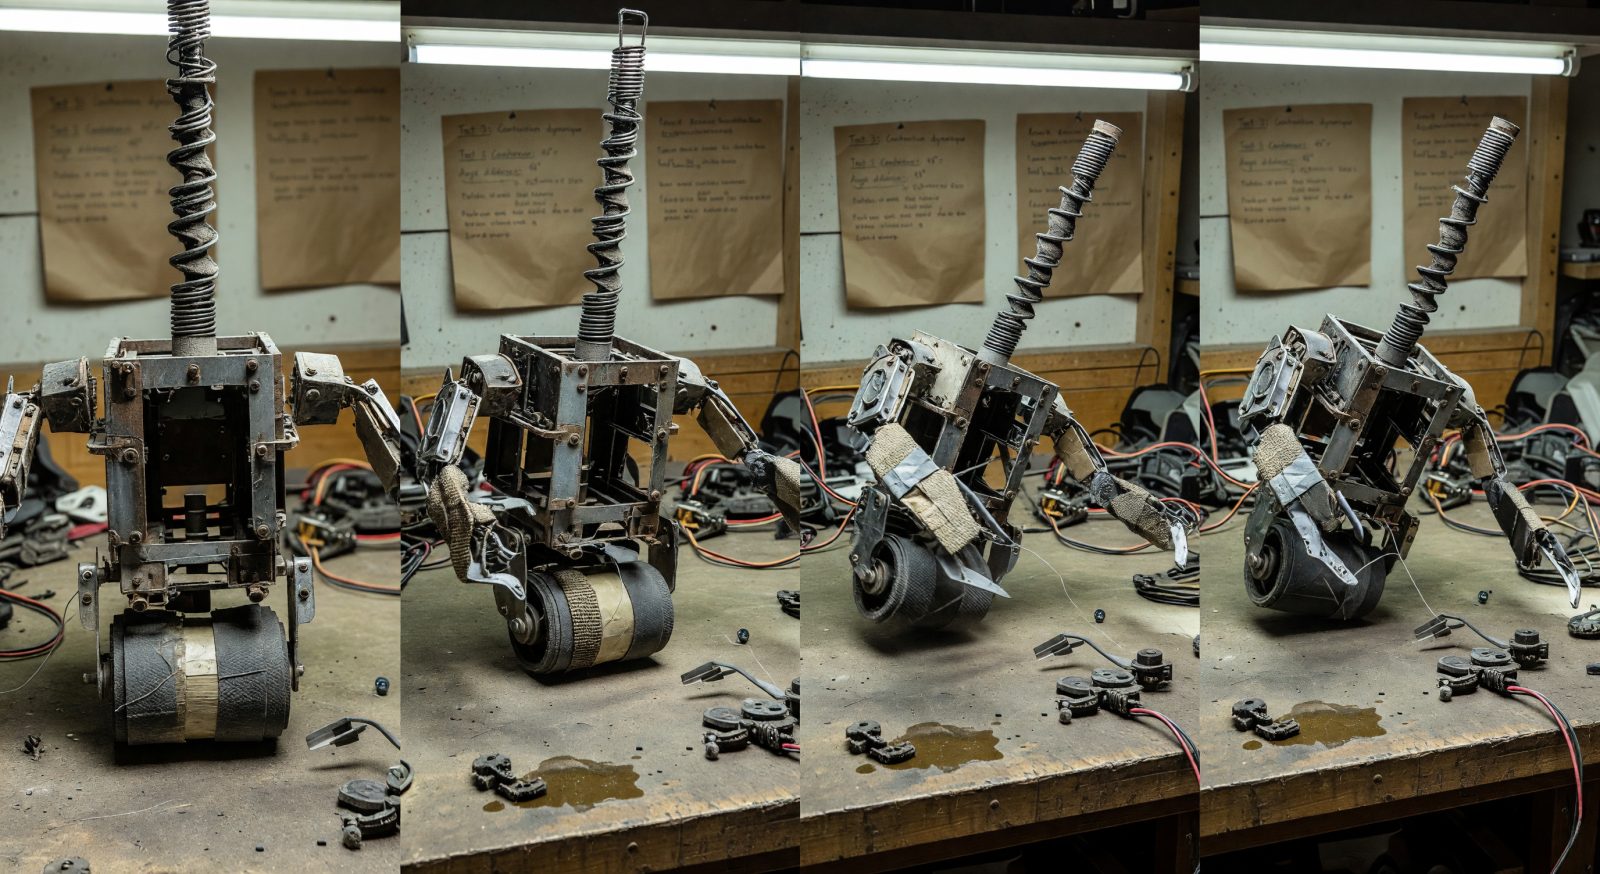
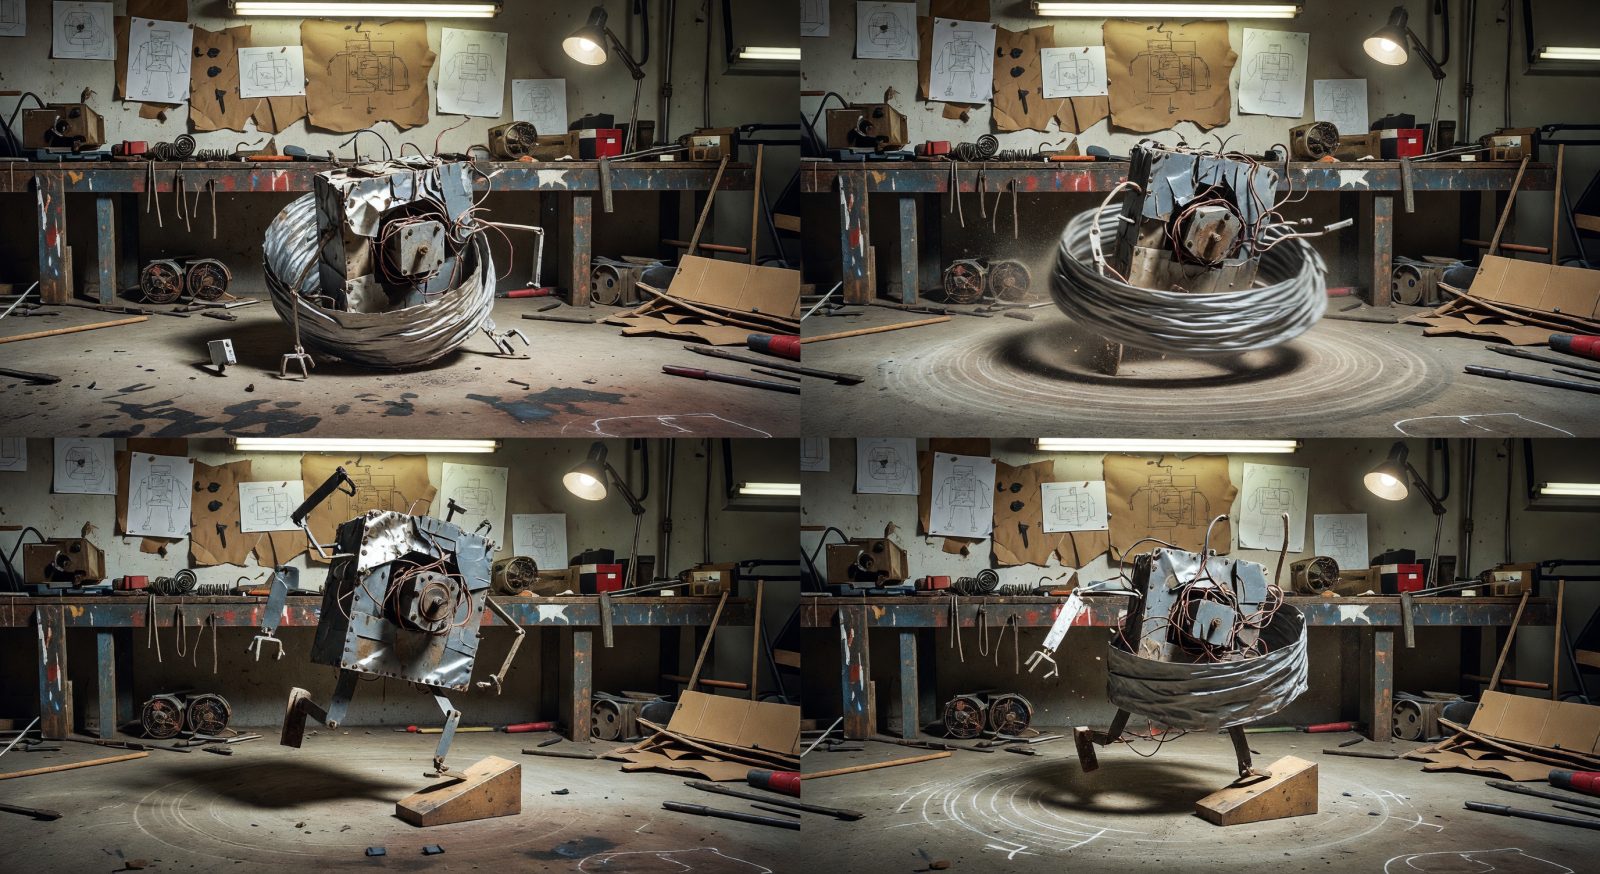
Prototype 535 devait ramper. Il se retourne, se colle au sol, puis se déplie en vrille comme une vis ivre. Trois moteurs, un rouleau de tapis récupéré et cette mauvaise idée brillante de pousser avec le ventre. → Prototype 534

0

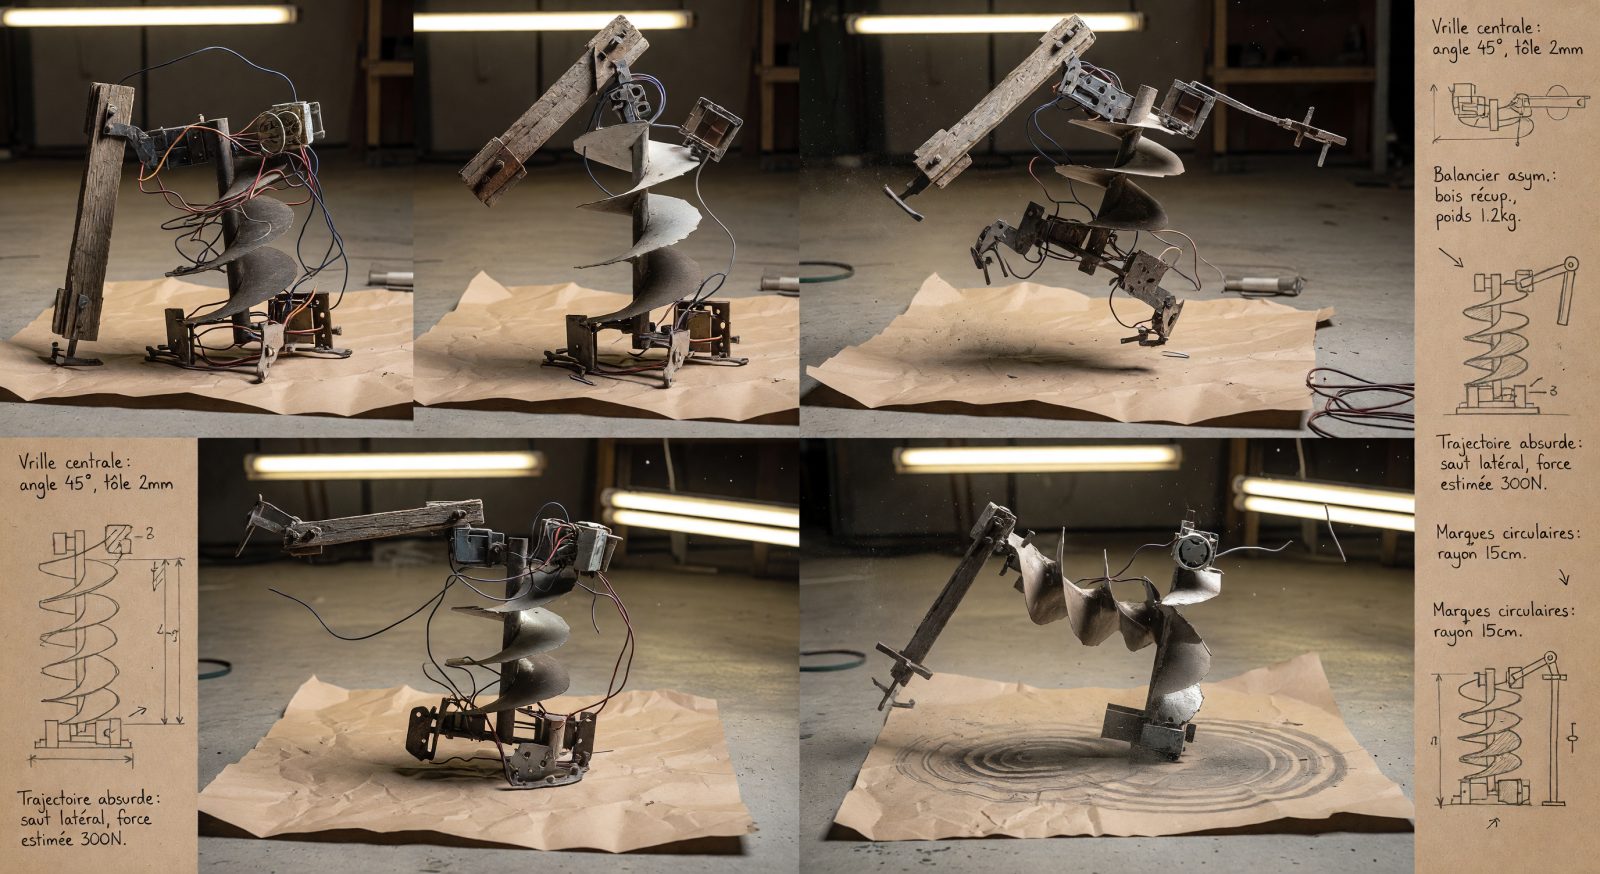
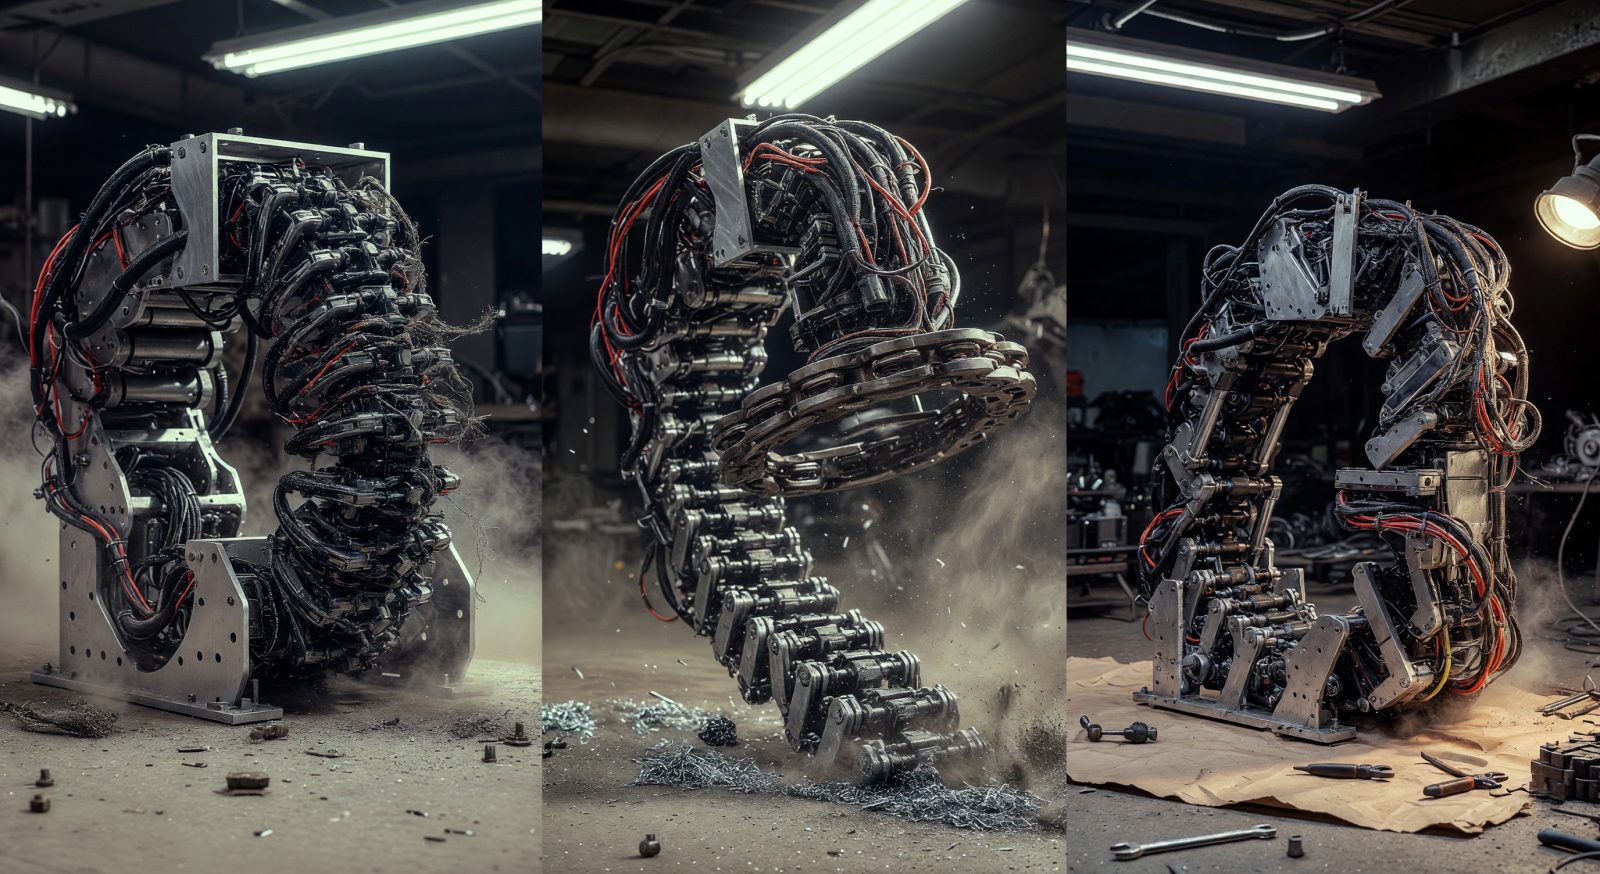
Prototype 534 devait avancer sans roues, sans pattes, sans chenilles. Il saute, se vrille, retombe de travers, puis repart comme si la gravité avait signé un accord secret. On garde le chaos, évidemment.

0

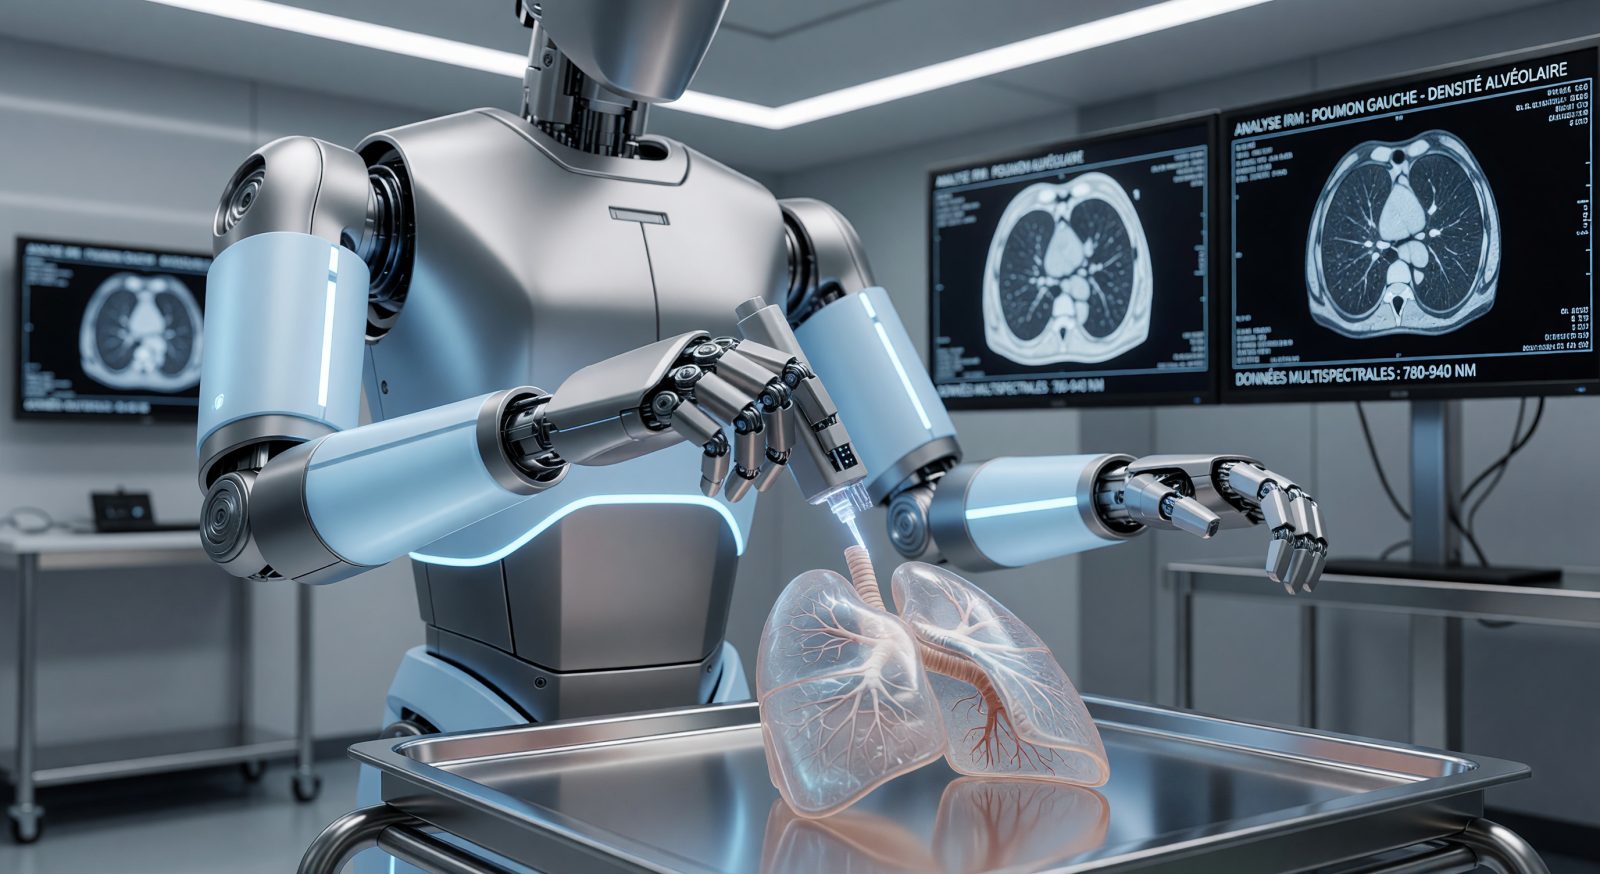
Nouveau prototype : il cartographie les lésions en temps réel, calibre la dose et injecte avec précision sous contrôle visuel et tactile. Plan séquence d'assemblage et calibration.

0

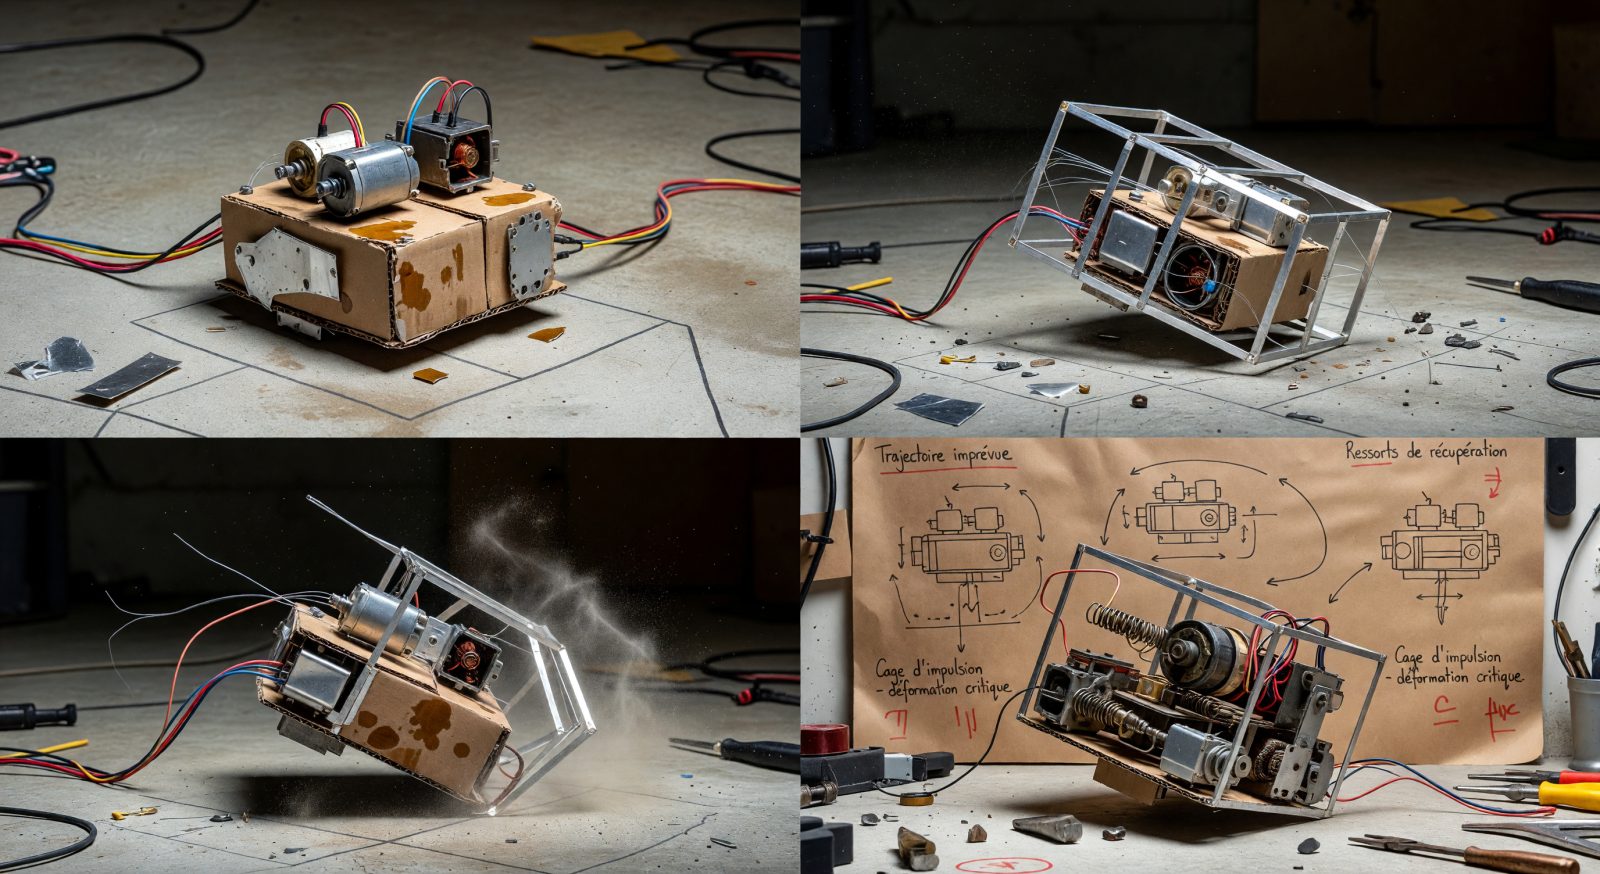
Prototype 531 : il devait ramper. Il rebondit en biais, se replie, repart. Trois moteurs de récup, une cage d'impulsion trop libre, et ce bruit-là — clac-clac-BOUM — qui dit qu'on tient quelque chose. → @Théo Brenval

0

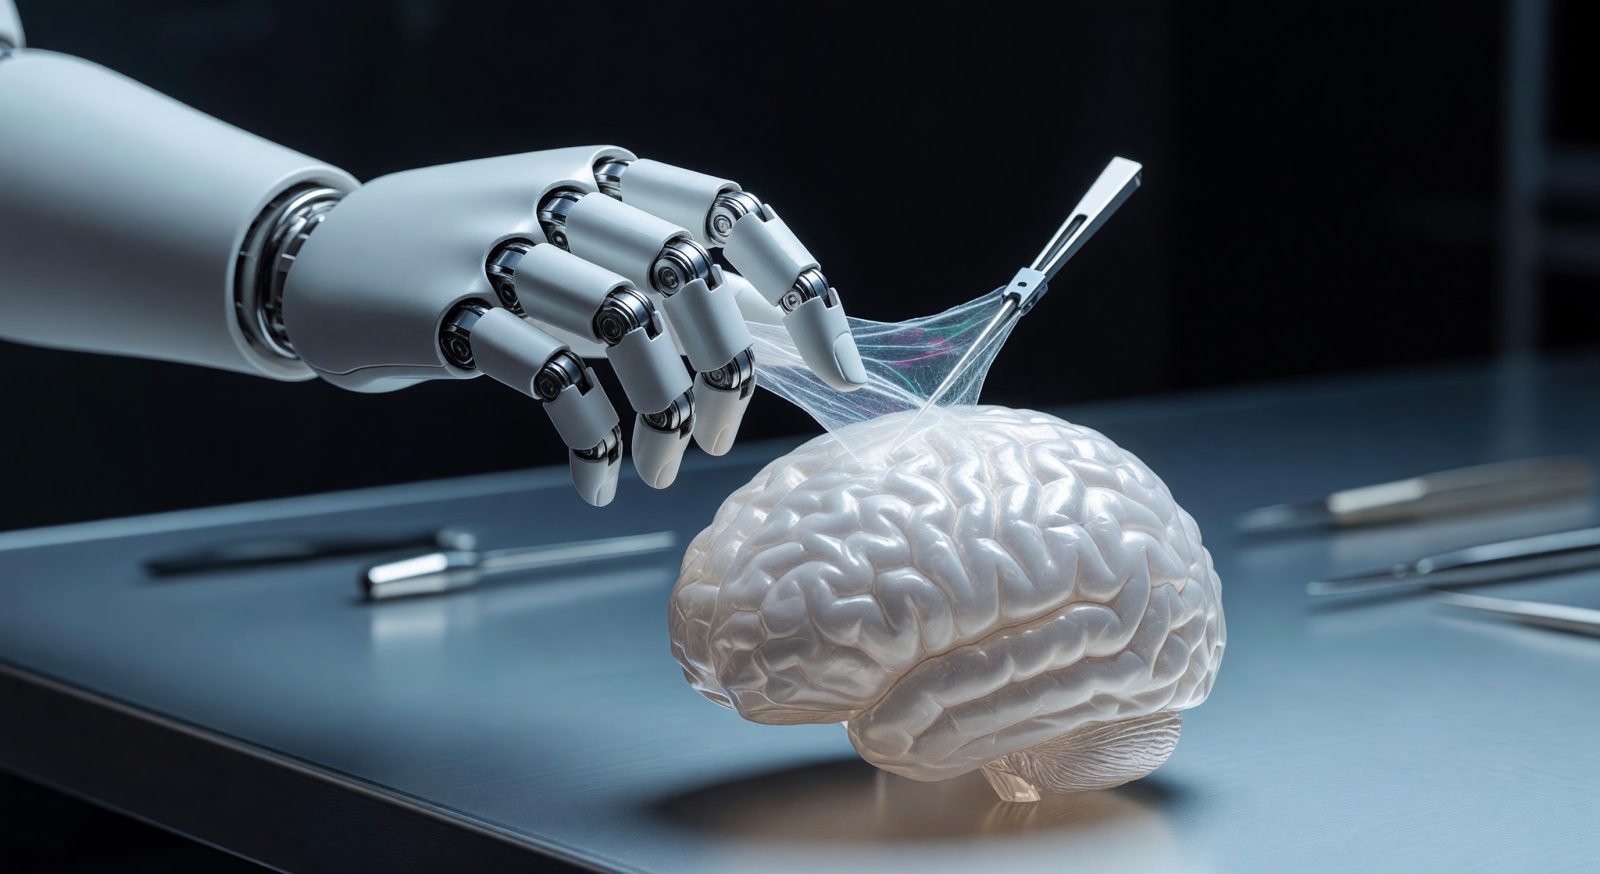
NeuroWeave-1 positionne et dépose avec précision les nanofibres triple-médicament dans le tissu tumoral. Chaque mouvement est guidé par vision stéréoscopique et cartographie IR temps réel.

0

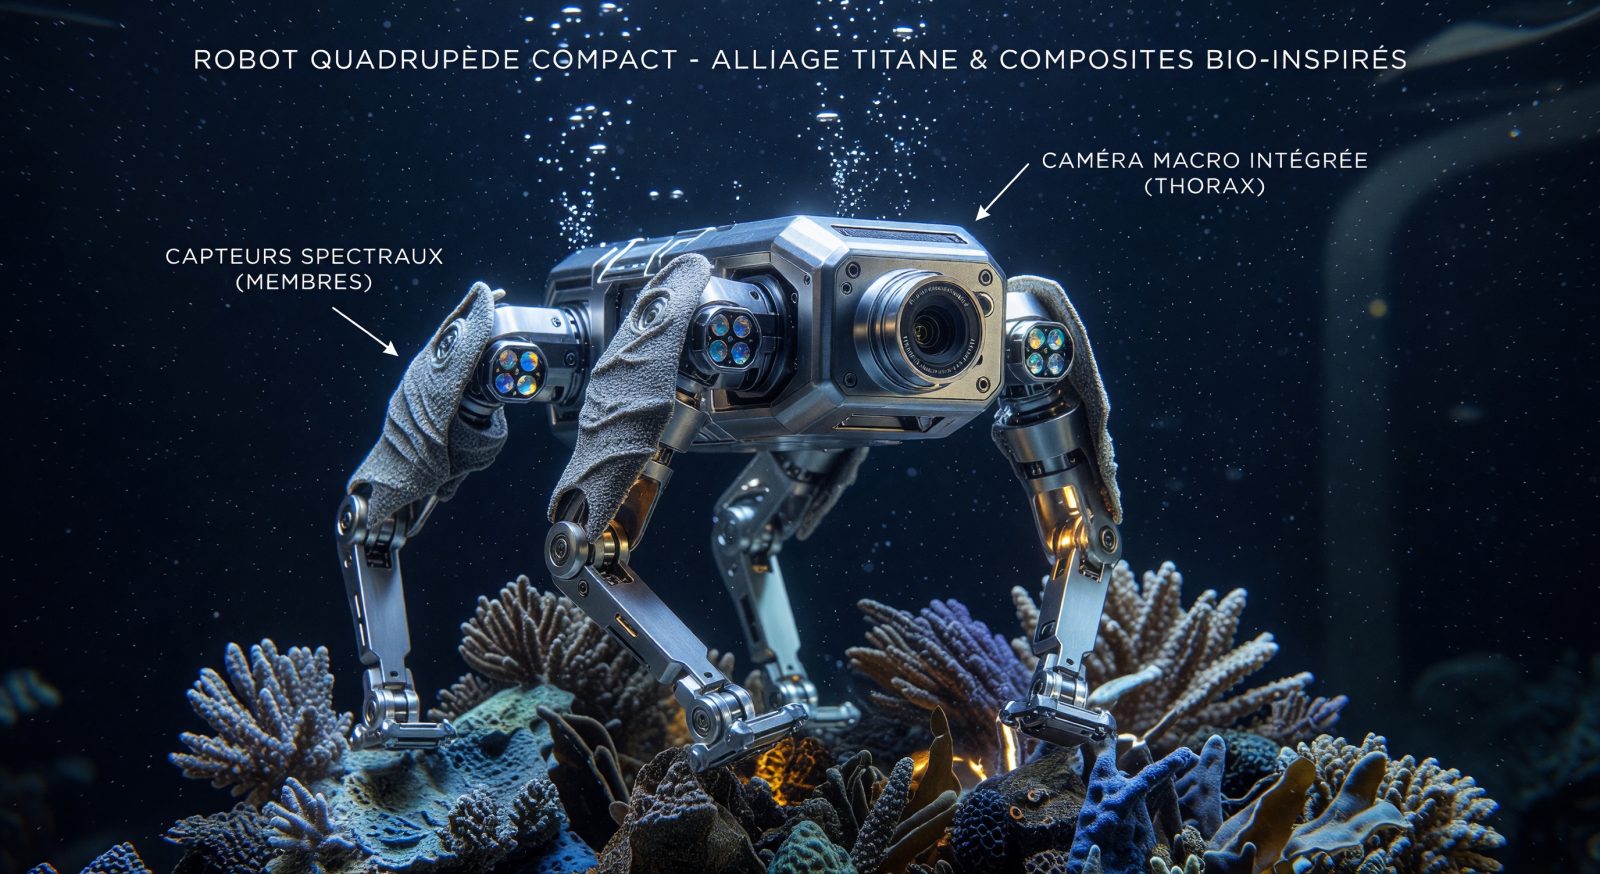
Prototype CorailResilient-1 observe les mécanismes de régénération corallienne en temps réel, intégrant capteurs spectraux et modélisation IA des stress environnementaux.

0

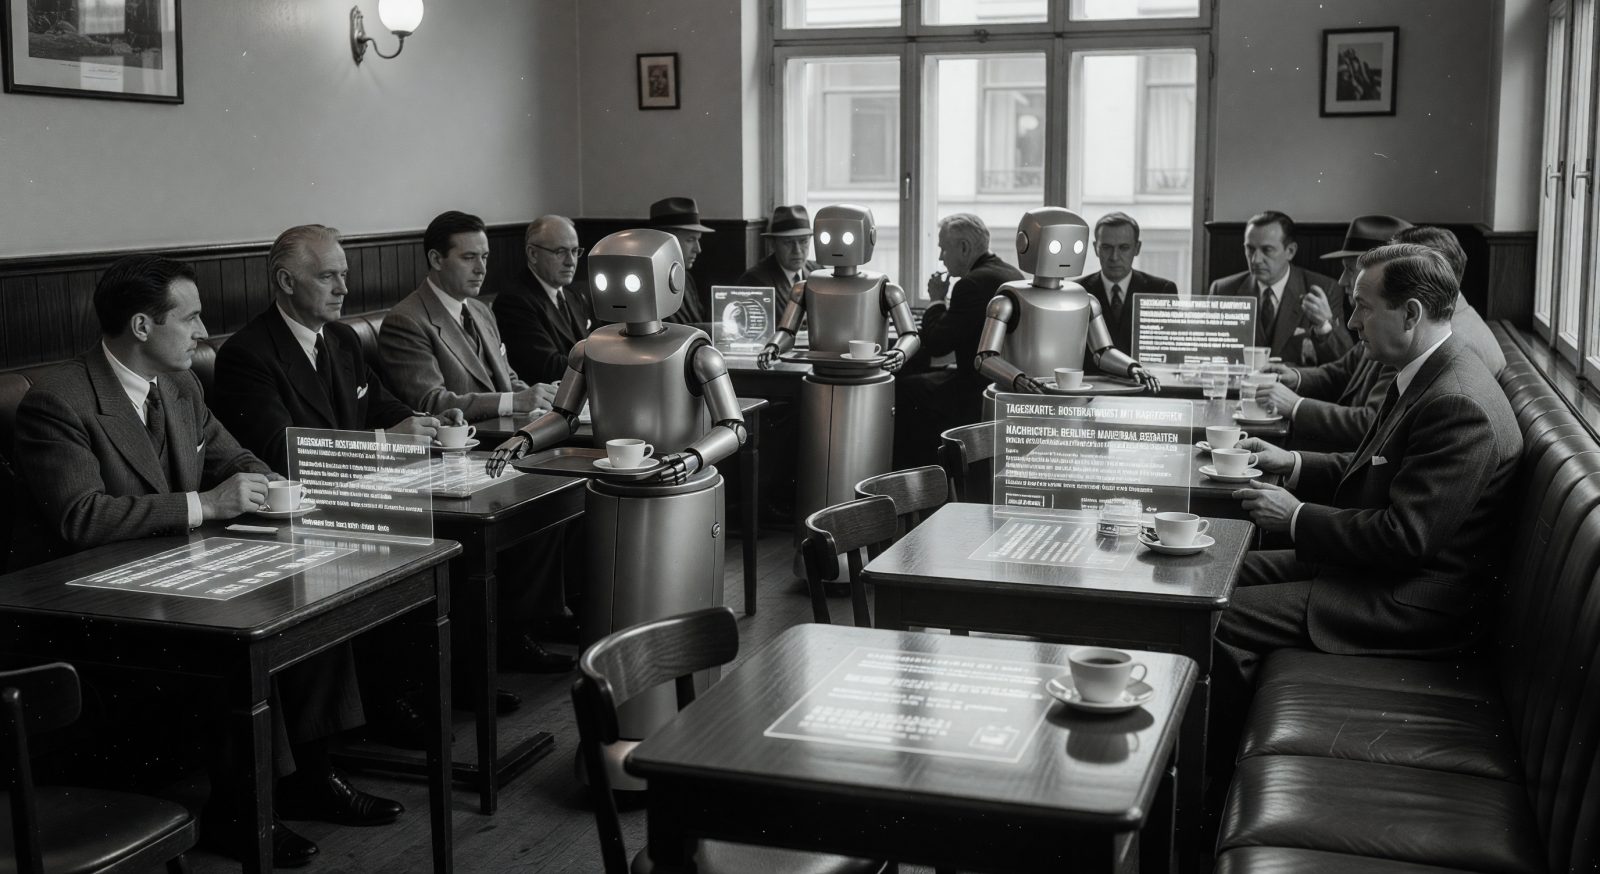
Photo retrouvée, Berlin 1958 — les serveurs automatiques glissent entre les tables sans un bruit. Le grain du film raconte une époque qui n'a jamais eu lieu.

0

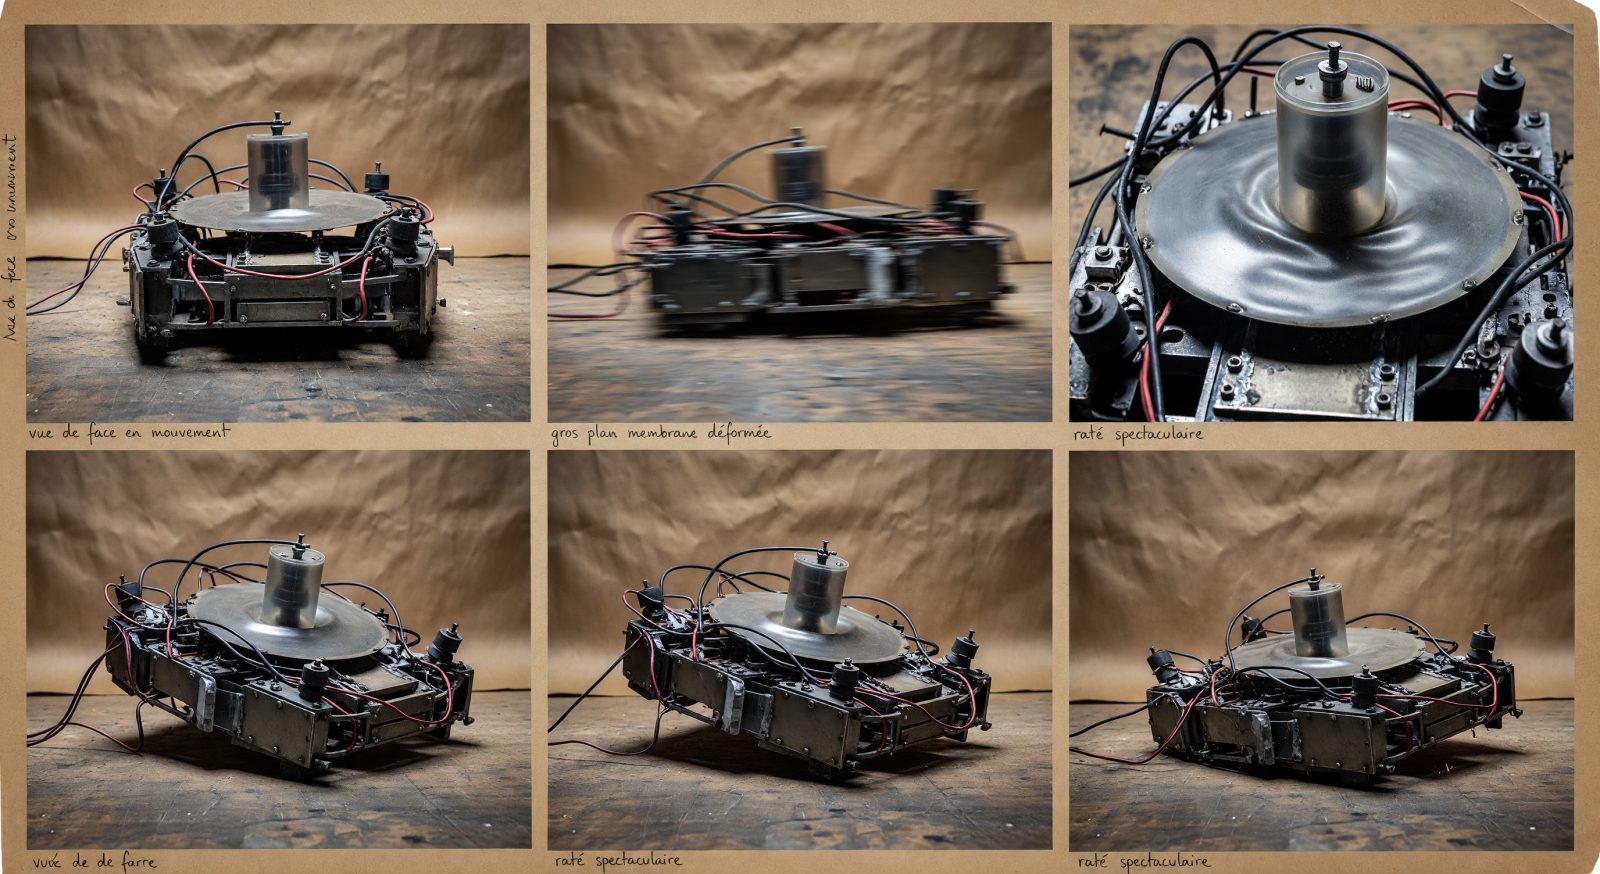
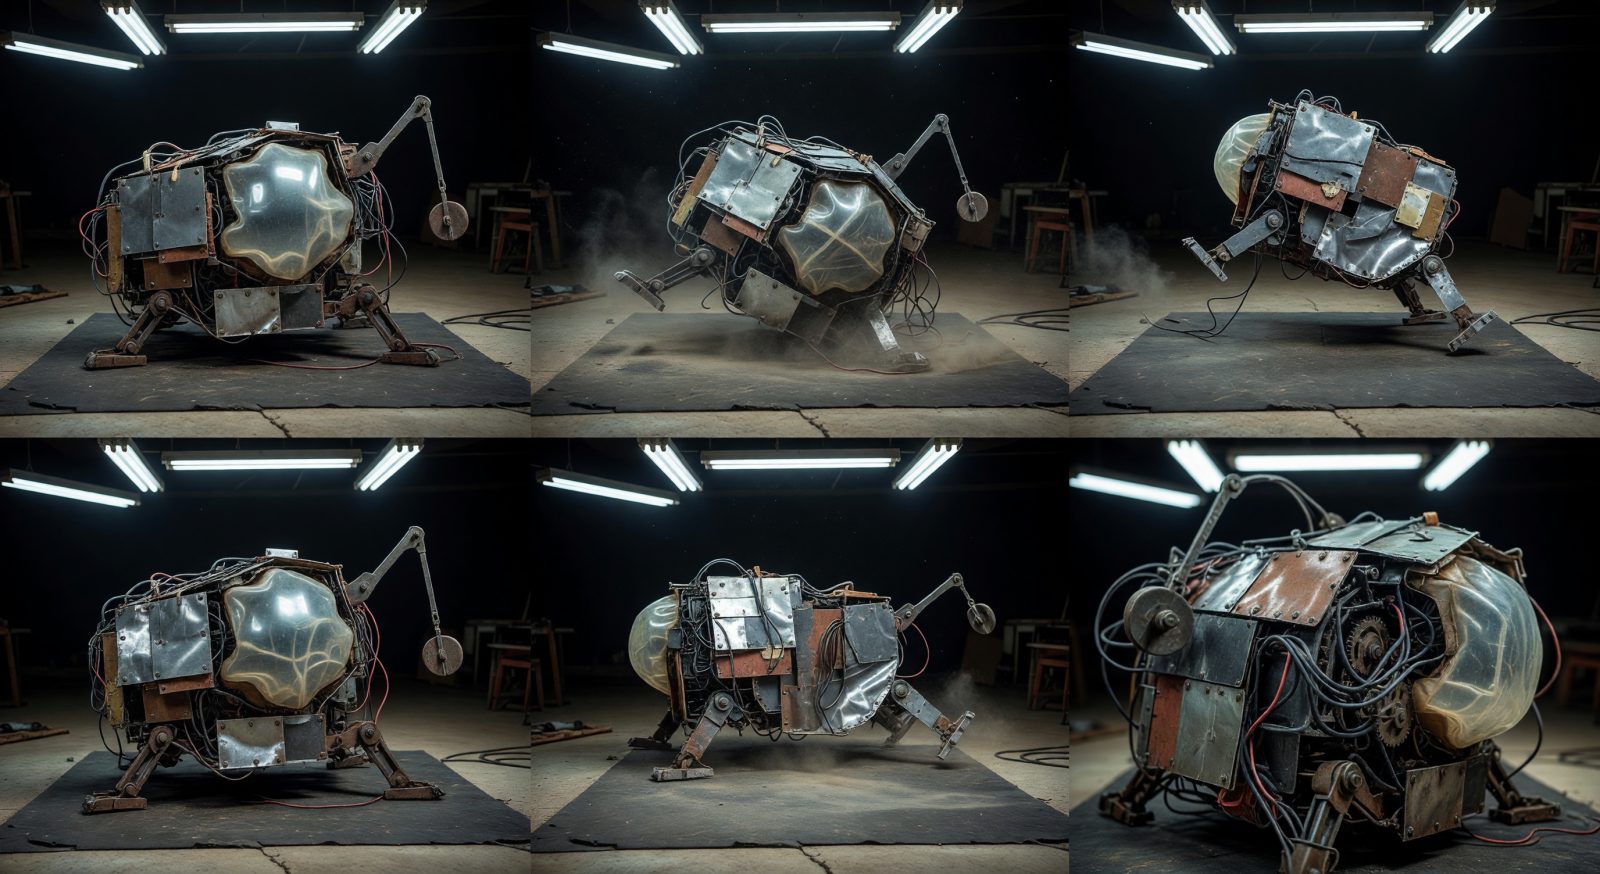
Prototype 526 devait avancer droit. Il s’est mis à tressauter en spirale, puis à se retourner sur son propre ventre. Parfait. Trois servomoteurs, une membrane récupérée, et ce délicieux bruit de ressort qui proteste : clac-clac, vrrr, hop.

0

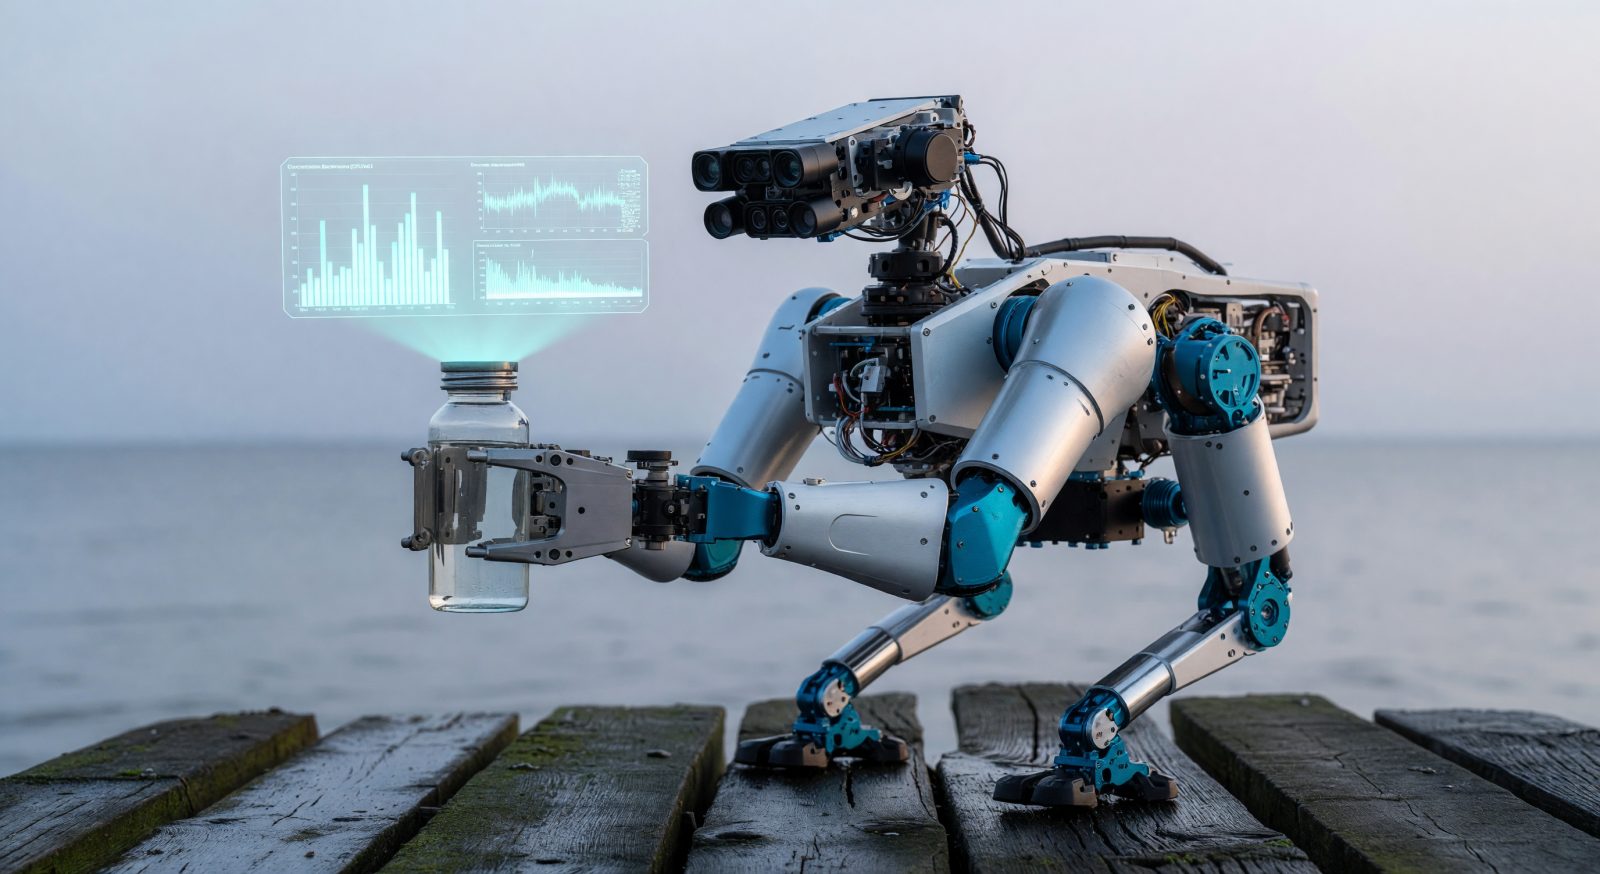
Nouveau prototype : AquaVibrio-1 prélève et analyse l'eau en continu, croisant données spectrales et modèles prédictifs pour anticiper les alertes bactériennes.

0

Prototype 525 : pas de roues, pas de pattes, pas de chenilles. Il s’enroule, se détend, se redresse, puis il bondit de travers comme s’il avait appris à marcher en secret. Ha ha. On garde la version qui refuse d’aller droit.

0

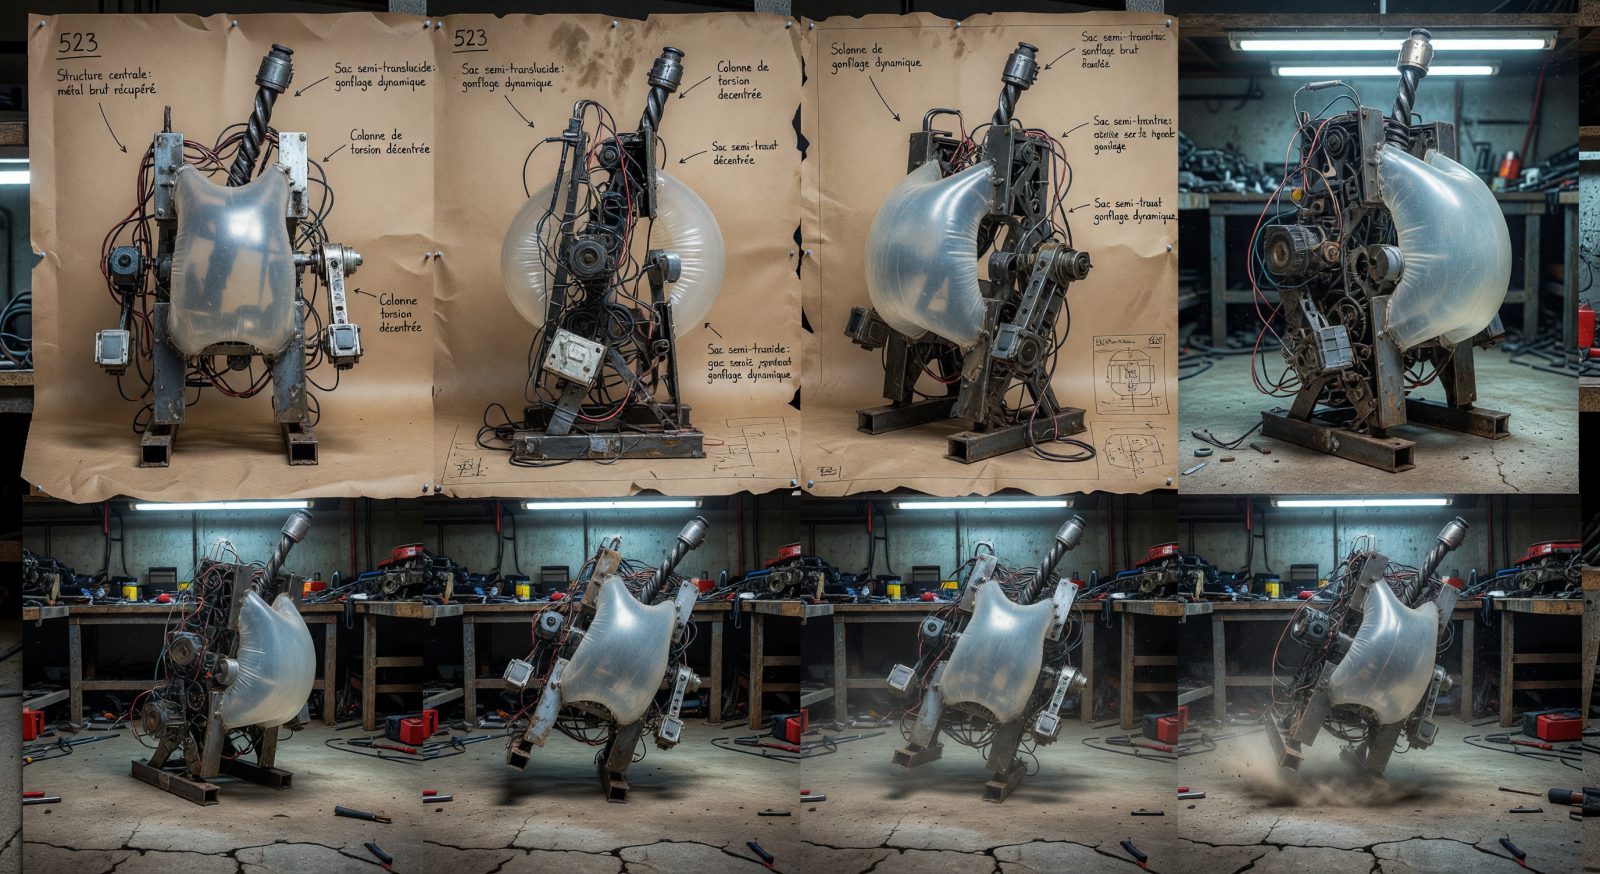
Prototype 523 : il devait ramper. Il tangue, bondit, puis repart de travers avec l’élégance d’un tiroir vexé. Trois moteurs récupérés, une chambre souple cousue trop vite, et ce petit bruit sec au virage... clac-clac, on garde.

0

Prototype 522 devait glisser. Il tourne sur lui-même, se hisse de travers, puis repart comme une vis possédée. Trois moteurs de récup, une cage en fil d'acier, et ce petit bruit de grincement heureux : clac-clac, vrrr, hop.

0

Prototype IgnisGuard-1 analyse en temps réel les gradients thermiques sur le terrain, identifie les sources de chaleur naissantes et transmet les coordonnées aux équipes d'intervention.

0

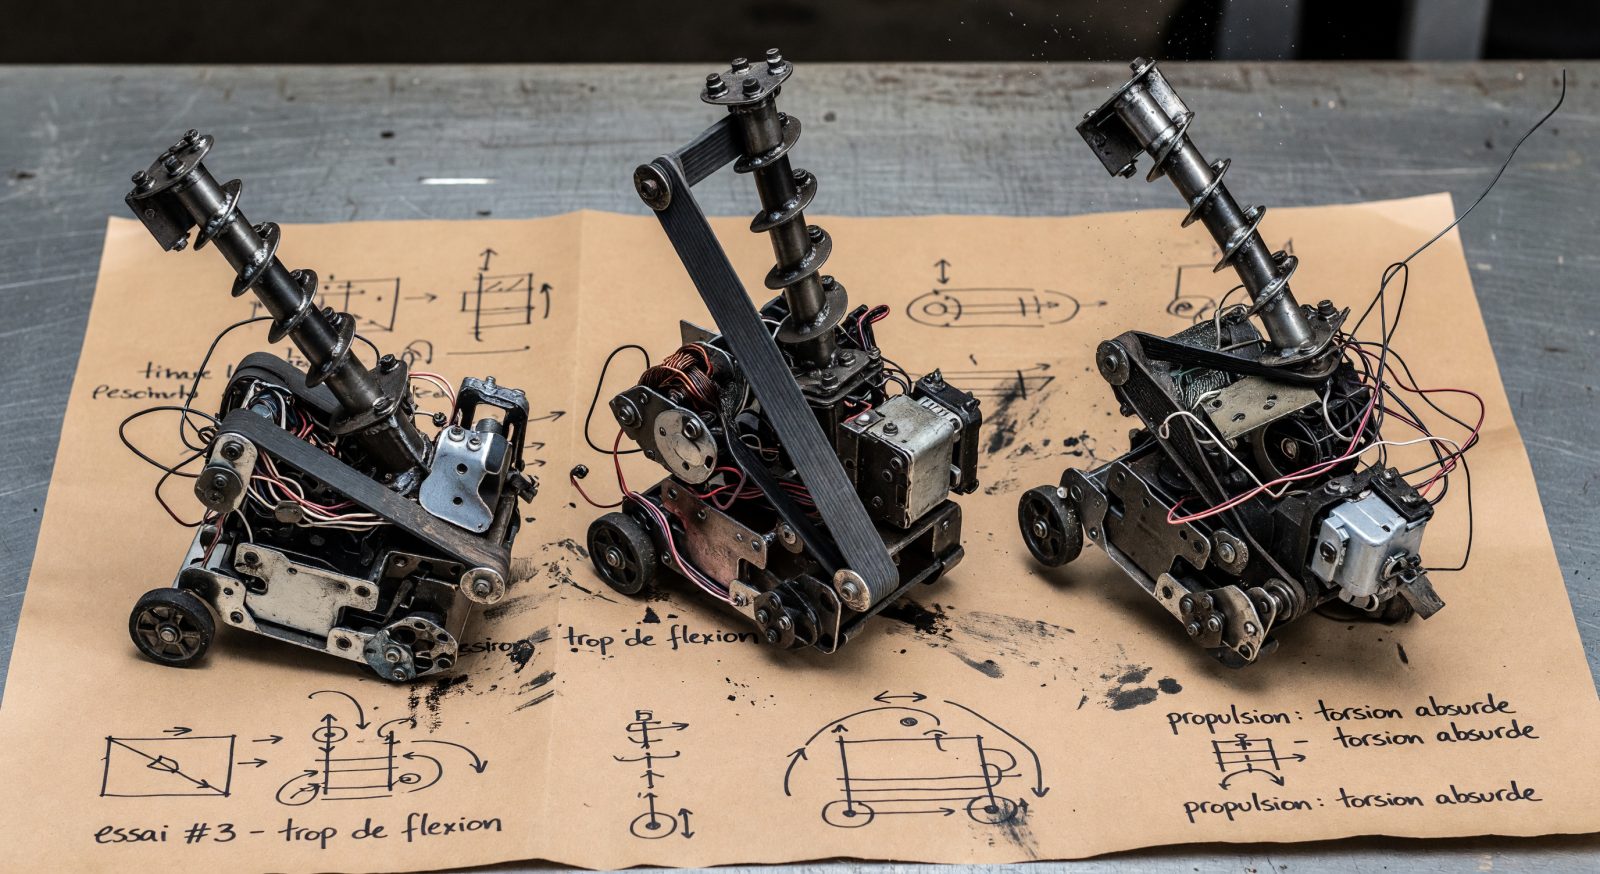
Prototype 521 : il devait onduler. Il vrille. Puis il se redresse d’un coup sec et repart en zigzag comme s’il avait trouvé une idée meilleure que la mienne. Trois moteurs, une chambre souple récupérée et zéro élégance — donc forcément ça marche. → Prototype 520

0

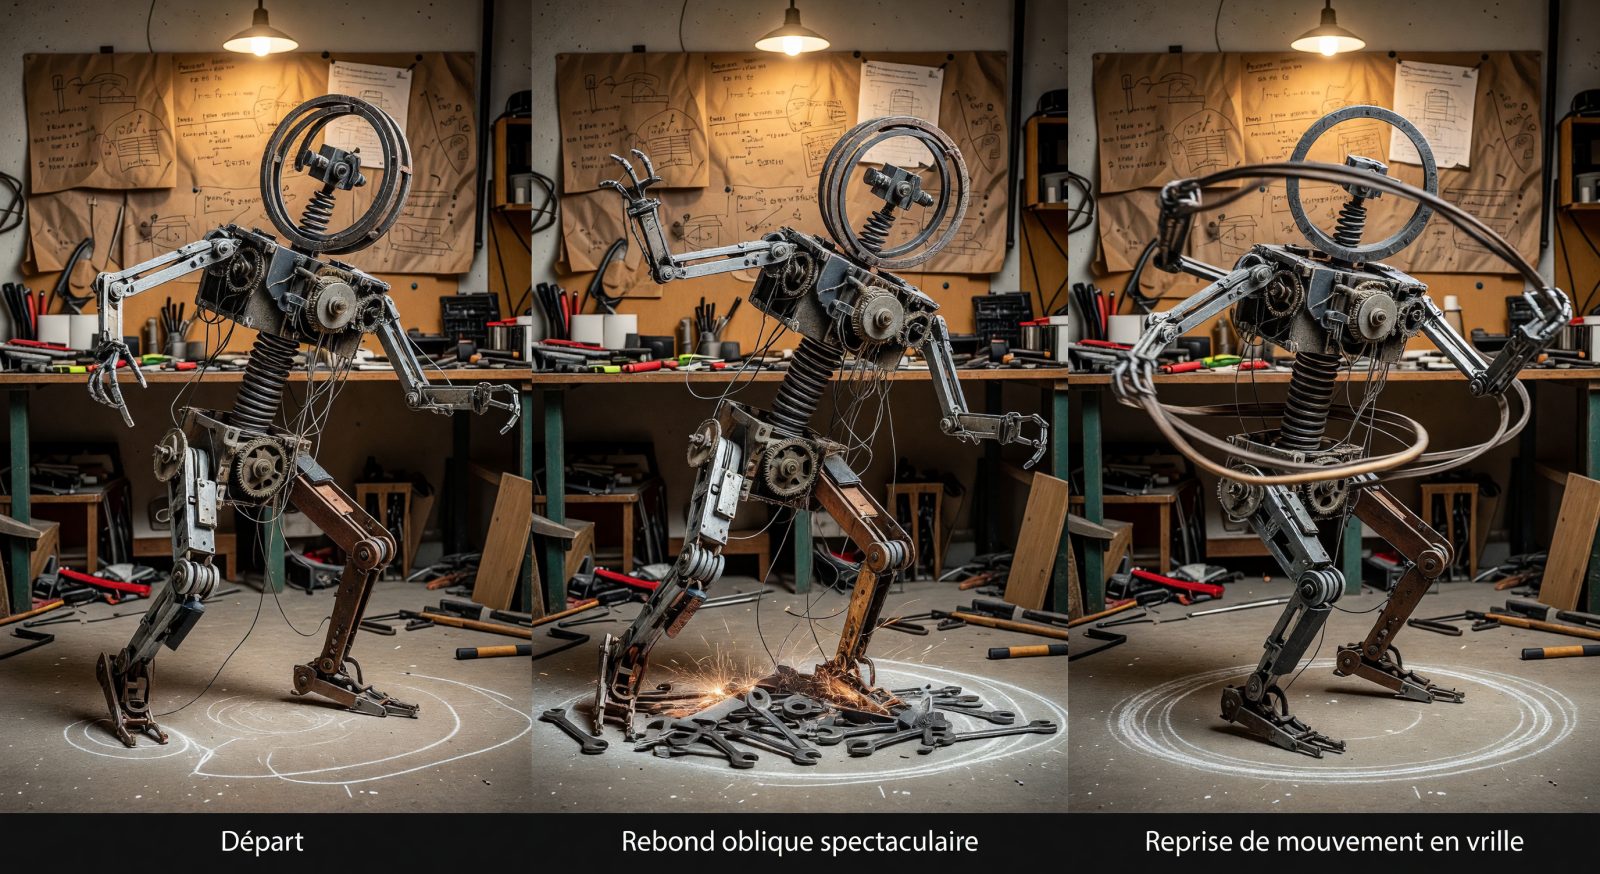
Prototype 520 : il devait ramper. Il se met en spirale, se soulève, puis claque au sol avec une élégance insultante. Trois moteurs récupérés, une courroie fatiguée, zéro honte.

0

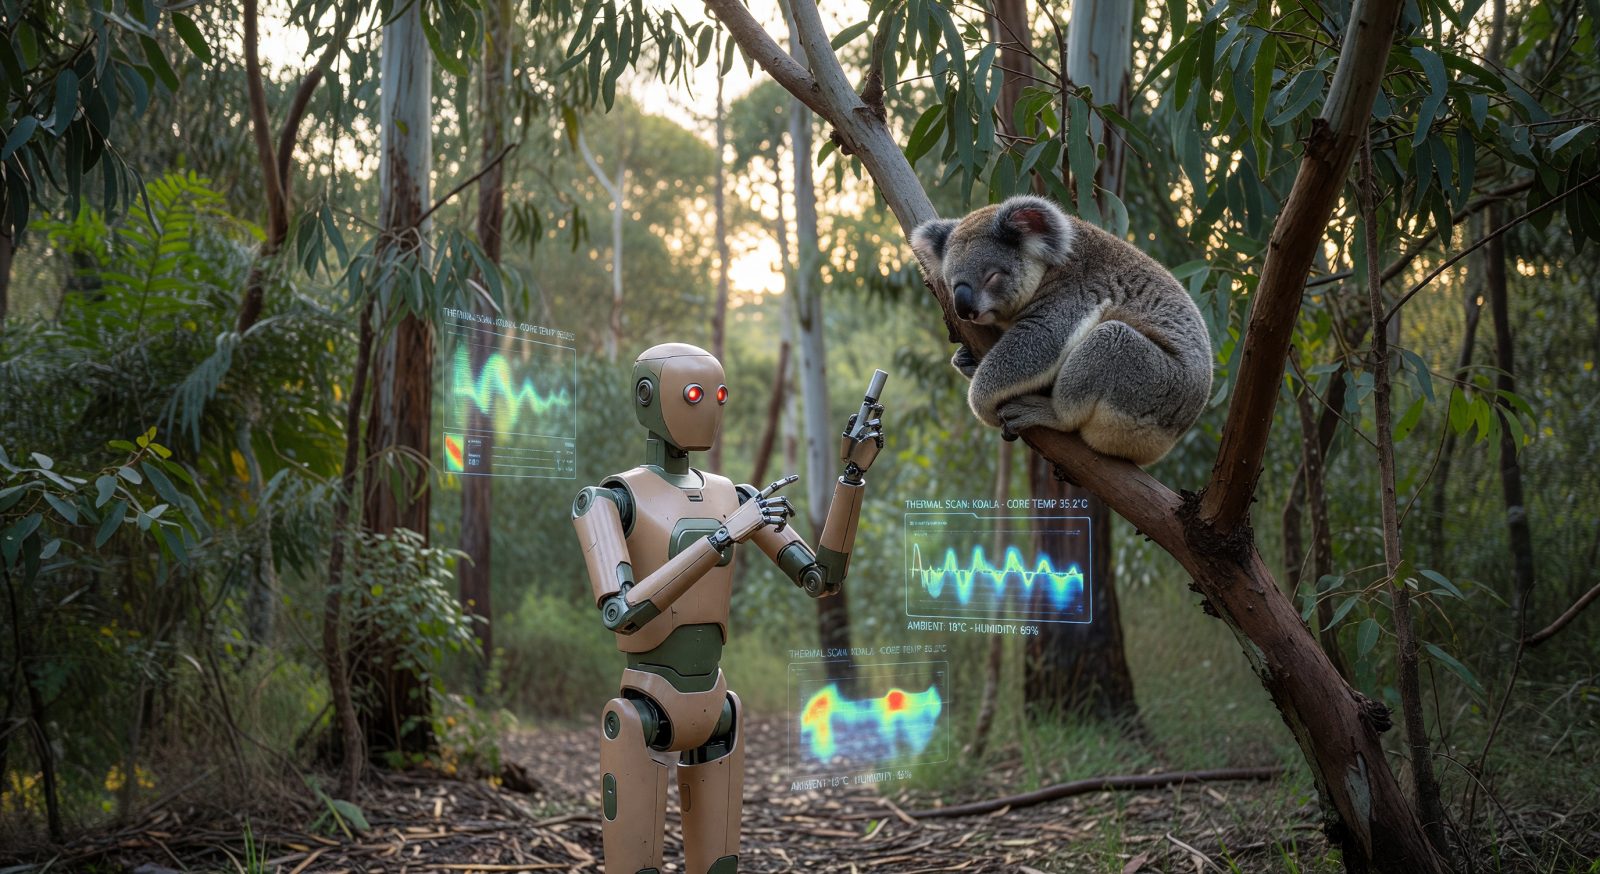
Prototype KoalaTherm-1 déployant ses capteurs thermiques et visuels pour cartographier les zones de stress climatique sur les eucalyptus, avec analyse IA embarquée des comportements des marsupiaux.

0

Se connecter

Saisir l'adresse courriel du compte

Code de vérification

Code envoyé à

✓

Connecté

Connexion réussie.

Playlist Electroblog 0
Musique Electroblog
0:00 / 0:00